Motore Brushless con sensore Hall: cosa fa e quando ti serve per il tuo progetto
Quando la scheda tecnica di un motore CC senza spazzole elenca "con sensore Hall", quella riga cambia più del prezzo. Cambia il modo in cui il motore si avvia da fermo, come fornisce la coppia a bassa velocità e quali controller possono azionarlo. Per chiunque scelga un motore per uno scooter elettrico, una piattaforma robotica, un ATV o un motore marino, la decisione sul sensore Hall è una delle prime chiamate da prendere a livello di sistema.
La risposta è breve: un motore brushless con sensore Hall fornisce al controller la posizione esatta del rotore a partire dalla velocità zero, in modo che il motore si avvii con la coppia massima nella direzione corretta e funzioni senza intoppi a bassa velocità. Il compromesso è un cablaggio aggiuntivo e un controller progettato per leggere i segnali Hall. Quando il motore e il controller vengono definiti insieme, il commercio solitamente favorisce il funzionamento con sensore.
Cosa fa un sensore Hall in un motore brushless
All'interno di un motore CC senza spazzole non è presente alcun commutatore per commutare gli avvolgimenti. Il controller deve energizzare le tre fasi in una sequenza che segue il rotore e la tempistica dipende dalla conoscenza della posizione del rotore in ogni istante. I sensori ad effetto Hall forniscono queste informazioni.
Un tipico motore con sensore contiene tre circuiti integrati Hall montati a 120 gradi elettrici l'uno dall'altro. Al passaggio dei magneti del rotore, ciascun sensore rileva il cambiamento tra i poli nord e sud e commuta la propria uscita. Le tre uscite formano uno schema a 3 bit con sei stati validi, ciascuno corrispondente a un passo di commutazione di 60 gradi. Se il controller legge uno stato 000 o 111 durante la rotazione, di solito si tratta di un errore di cablaggio, poiché tali stati non dovrebbero apparire con uno schema Hall corretto.
Il sensore Hall è un dispositivo di segnalazione, non di potenza. Non trasporta la corrente di fase; riporta solo la posizione del rotore al controller. Ecco perché il controllore del motore è il luogo in cui avviene il vero processo decisionale. Lo stesso motore può avviarsi dolcemente o bruscamente, in modo efficiente o dispendioso, a seconda di come il controller elabora il modello Hall.
Perché i sensori Hall sono importanti in condizioni di fermo e a bassa velocità
I controller brushless sensorless leggono la posizione del rotore dalla forza controelettromotrice (BEMF). Il BEMF aumenta con la velocità del motore; da fermo è pari a zero e al di sotto di circa il 5-10% della velocità nominale è troppo piccolo per essere misurato in modo affidabile. Quindi un avvio senza sensore utilizza una sequenza ad anello aperto: allinea il rotore, quindi aumentalo finché il BEMF non è leggibile.
Quella sequenza è l’anello debole. Sotto carico, un avvio con allineamento e rampa può produrre un picco di corrente, un breve strappo all'indietro o uno stallo. Il sintomo tipico è un motore che scatta o esita prima di muoversi. Per una e-bike che parte in pendenza, un robot che solleva un carico utile o un ATV elettrico che parte su un terreno sconnesso, questa esitazione è spiacevole e mette a dura prova la trasmissione.
Un motore con sensore Hall elimina la fase cieca. Il controller conosce la posizione del rotore da fermo e applica immediatamente la coppia nella giusta direzione. Le applicazioni che si avviano e si fermano frequentemente, come robot per le consegne, biciclette a pedalata assistita, scooter per disabili e motociclette elettriche, ne traggono i maggiori vantaggi. Il controller può anche mantenere silenzioso l'avvio; una strategia PWM ultra silenziosa sopprime il rumore di commutazione che spesso accompagna il funzionamento a bassa velocità, quindi un avvio con sensore risulta fluido e silenzioso nei prodotti premium.
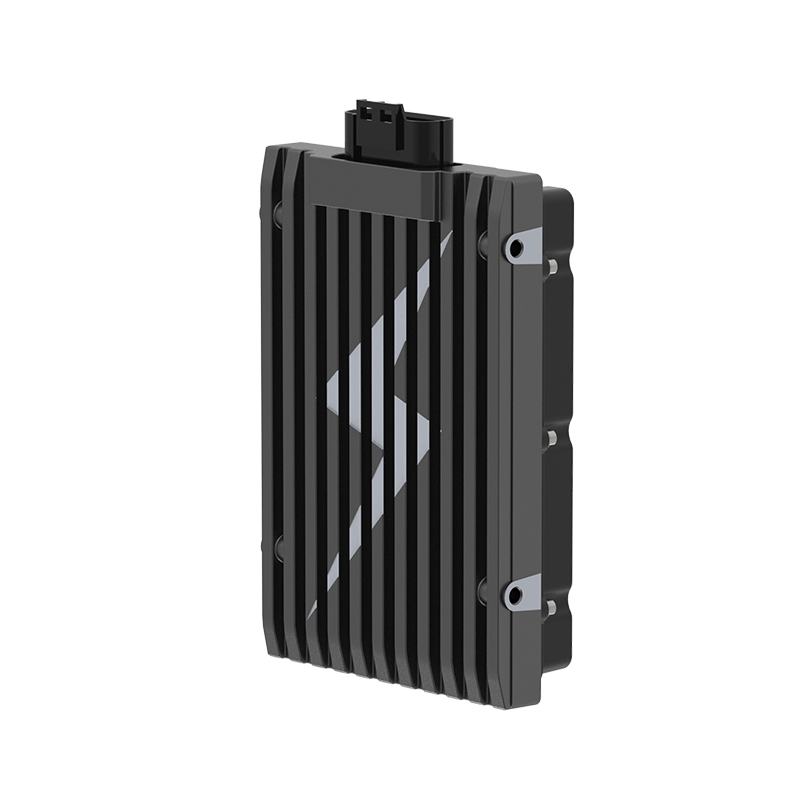
 A6 Controller motore DC brushless ultra silenzioso per uso frequente stop-and-go Questo controller dotato di sensori consente avviamenti fluidi e silenziosi da fermo, rendendolo particolarmente adatto per gli spostamenti in città, i trasporti di merci e le manovre a bassa velocità in cui il feedback della posizione del rotore è essenziale. Visualizza il prodotto →
| Aspetto operativo | Sensorizzato (Sala) | Senza sensore (BEMF) |
|---|---|---|
| Posizione del rotore a veicolo fermo | Conosciuto dal modello Hall | Non misurabile |
| Avvio sotto carico | Dirigere la coppia nella direzione corretta | Sequenza di allineamento e rampa; rischio di stallo |
| Coppia a bassa velocità | Stabile e ripetibile | Limitato al di sotto del 5-10% circa della velocità nominale |
| Cablaggio | Tre conduttori di fase più cinque conduttori Hall | Solo cavi trifase |
| Costo e complessità | Sensori extra, pin di connessione, pull-up | Nessun hardware aggiuntivo per il motore |
| Applicazioni tipiche | Mobilità elettrica, robotica, retromarcia | Ventilatori, pompe, mandrini ad alta velocità |
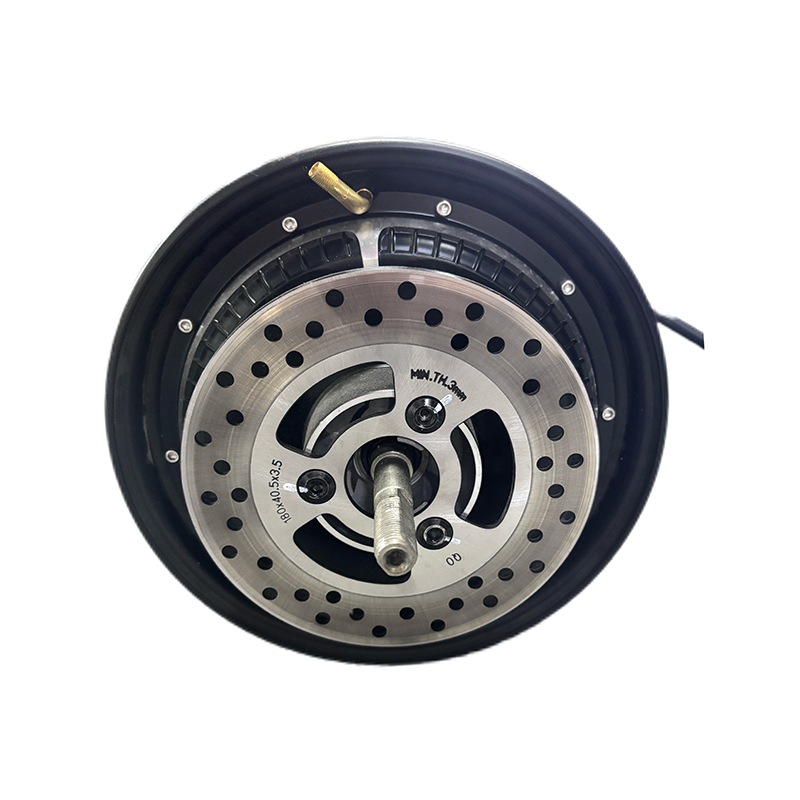
Questo è il motivo per cui le versioni con sensori sono comuni negli azionamenti dei motori nei mozzi dei veicoli urbani; arresti, partenze sotto carico e manovre a bassa velocità sono esattamente le condizioni in cui il BEMF non è all'altezza. I dati sulle prestazioni del motore del mozzo provenienti dalle condizioni di guida del mondo reale seguono lo stesso schema, dal pendolarismo stop-and-go ai lunghi spostamenti di carico.
Guide alle prestazioni del motore del mozzo mostrano costantemente che le versioni con sensori gestiscono il servizio urbano in modo più prevedibile rispetto a quelle senza sensori.
Tipi di uscite Hall, livelli di tensione e schemi di commutazione
I sensori Hall sono disponibili in due formati di output. Le uscite a collettore aperto abbassano il segnale e necessitano di resistori pull-up sul lato controller per tornare alto. Le uscite push-pull guidano direttamente la linea alta e bassa. Se la scheda del controller non ha pull-up, un motore a collettore aperto non produce un livello alto valido e il controller non completa mai la tabella di commutazione.
Anche la compatibilità della tensione è importante. I motori più vecchi spesso utilizzano circuiti integrati Hall da 5 V, mentre molti ingressi del controller di corrente funzionano con una logica da 3,3 V. L'alimentazione di un segnale da 5 V in un pin da soli 3,3 V può danneggiare l'ingresso o causare guasti sporadici. Le specifiche del motore dovrebbero indicare la tensione di alimentazione Hall e il livello di uscita; in caso contrario, chiedere prima di ordinare.
La spaziatura tra i sensori Hall segue uno dei due standard: 60 gradi elettrici o 120 gradi elettrici. La tabella di commutazione del controller deve corrispondere a questa spaziatura. Un motore costruito per 60° produce un modello Hall diverso da un motore da 120° e l'applicazione della tavola sbagliata provoca un funzionamento irregolare, perdita di coppia o perdita di sincronizzazione.
Ricorda anche che i gradi elettrici non sono gradi meccanici. Un motore con quattro coppie di poli ripete il suo schema di Hall quattro volte per giro meccanico. Il conteggio delle coppie di poli modifica la frequenza elettrica che il controller deve gestire, quindi deve essere configurato correttamente insieme all'angolo di commutazione.
Abbinamento di un motore con sensore Hall a un controller
Un motore con sensore offre i suoi vantaggi solo quando il controller è costruito per leggere i segnali Hall. Tre controlli coprono la maggior parte della superficie di compatibilità. Innanzitutto, verificare la tensione di alimentazione Hall e il livello logico rispetto alla potenza nominale di ingresso del controller. In secondo luogo, verificare che il controller supporti l'angolo di commutazione del motore, 60° o 120°. Terzo, decidere cosa succede a velocità più elevata; molti controller utilizzano segnali Hall a bassa velocità e si fondono in modalità BEMF al di sopra di una soglia e tale transizione dovrebbe essere sufficientemente fluida da evitare un calo di coppia.
Per un propulsore per la mobilità elettrica, l’efficienza nell’autonomia operativa a bassa velocità è spesso il fattore che contribuisce maggiormente all’autonomia nel mondo reale. La commutazione tramite sensore mantiene la corrente dello statore allineata con il rotore, riducendo la perdita di rame e il riscaldamento. Un controller che legge correttamente gli ingressi Hall, come il controller per motore DC brushless ad alta efficienza A4-2313, consente di sintonizzare lo stesso motore per il pendolarismo urbano, il trasporto merci o la coppia fuoristrada perché la curva di commutazione risiede nel software.
A4 Controller motore DC brushless ad alta efficienza con ingresso Hall Progettato per mantenere la corrente dello statore allineata con il rotore a basse velocità, questo controller migliora l'autonomia nel mondo reale e può essere regolato per diversi cicli di lavoro, dalla guida in città al carico o fuoristrada. Visualizza il prodotto → Quando un motore e un controller provengono da fornitori diversi, i parametri Hall sono la prima fonte di discrepanza. Un motore da 60° collegato a un controller configurato per 120° funzionerà in modo approssimativo o non funzionerà affatto. Uno schema di accoppiamento strutturato risolve questo problema prima che arrivi l'hardware: classe di tensione, corrente nominale, formato di uscita Hall, tensione di alimentazione, angolo di commutazione e conteggio di coppie polari sono tutti documentati su un'unica pagina.
 Schema di abbinamento controller e motore con sei parametri chiave Una pagina di accoppiamento strutturata documenta la classe di tensione, la corrente nominale, il formato di uscita Hall, la tensione di alimentazione, l'angolo di commutazione e il conteggio delle coppie polari per evitare disallineamenti prima dell'arrivo dell'hardware. Visualizza il prodotto →
Cosa controllare prima di specificare un motore con sensore
Metti questi sei articoli su una pagina prima di ordinare:
- Tensione di alimentazione Hall e livello logico: abbina l'IC Hall del motore alla potenza di ingresso del controller.
- Formato di output: il collettore aperto necessita di pull-up sul lato controller; il push-pull no.
- Spaziatura di commutazione: 60° o 120° e assicurarsi che la configurazione del controller corrisponda.
- Conteggio coppie di poli: verificatelo e inseritelo correttamente, perché imposta la frequenza elettrica.
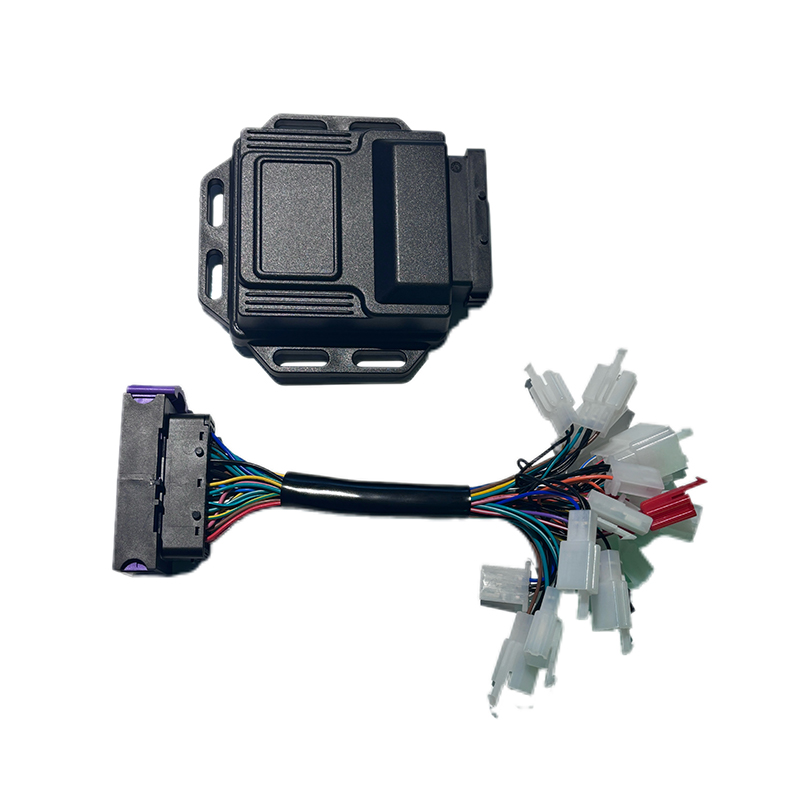
- Pinout del connettore: il cablaggio del sensore standard è composto da tre cavi di fase più cinque cavi Hall (5 V, GND, A, B, C). Un pin scambiato è il fallimento più comune del test al banco.
- Strategia guasto Hall: verificare se il controller è in grado di rilevare un segnale Hall bloccato o mancante e tornare alla modalità senza sensore.
Un motore brushless con sensore Hall è un modo collaudato per rendere deterministica la coppia a bassa velocità. Il costo è di cavi aggiuntivi e di un controller con supporto ingresso Hall. Per i veicoli e le macchine che si avviano sotto carico, funzionano a bassa velocità o fanno frequenti retromarce, tale costo consente di ottenere un comportamento più fluido e un ciclo di sviluppo più breve. Quando i parametri Hall vengono scritti e confrontati con il controller, il motore con sensore si comporta semplicemente come promesso nella scheda tecnica.
SUCC:Vantaggi del motore brushless: efficienza, longevità e controllo preciso della velocità
Sei interessato a una collaborazione o hai domande?
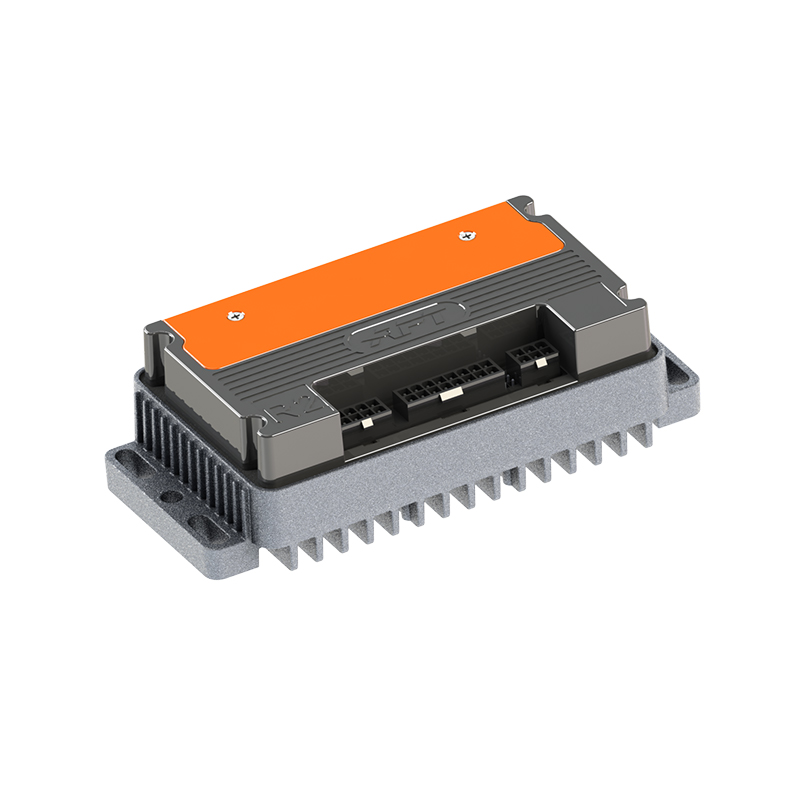
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved