Controllo motore ad anello chiuso: come il feedback migliora le prestazioni e l'affidabilità del motore
Una motocicletta elettrica che balbetta durante la partenza da ferma, il telaio di un robot che supera la posizione target, un ATV che perde la risposta di trazione su una salita ripida: questi sintomi di solito riconducono alla stessa causa principale. Al motore viene detto cosa fare, ma non riporta mai cosa è realmente accaduto. Il controllo del motore ad anello chiuso colma questo divario. Misura continuamente la velocità, la posizione o la corrente del motore e regola i segnali di azionamento in tempo reale in modo che il motore segua il valore comandato nonostante le variazioni di carico, la deriva termica e le tolleranze dei componenti. Per gli ingegneri che costruiscono veicoli elettrici, piattaforme robotiche o unità marine, la questione importante non è se utilizzare il controllo a circuito chiuso, ma quanto bene il controller lo implementa.
Che cos'è il controllo motore ad anello chiuso?
Il controllo del motore ad anello chiuso, chiamato anche controllo con feedback, confronta l'uscita effettiva del motore con un comando di riferimento e corregge la differenza. Gli elementi essenziali sono il riferimento, un sensore di feedback, un calcolo dell'errore e un controller che produce la correzione. In un sistema con motore brushless, il controller legge le correnti di fase, la velocità e talvolta la posizione del rotore; l'algoritmo di controllo regola quindi i segnali PWM inviati all'inverter in modo che il valore misurato converga al comando.
In pratica, la maggior parte dei controller utilizza una struttura proporzionale-integrale-derivativa (PID) o una sua variante. Il termine proporzionale reagisce all'errore presente, il termine integrale rimuove l'errore di stato stazionario e il termine derivativo anticipa i cambiamenti. La regolazione di questi guadagni determina se il sistema è stabile, reattivo o oscillatorio. Questo è fondamentalmente diverso da un sistema ad anello aperto, in cui il controller invia un comando fisso e confida che il motore risponda correttamente. Il circuito aperto funziona quando il carico è prevedibile e la precisione non è critica. Si guasta quando l'attrito, l'inerzia o la tensione di alimentazione cambiano inaspettatamente.
Ciclo aperto vs. ciclo chiuso: cosa cambia realmente
La differenza pratica si manifesta nella qualità del movimento. Un sistema a circuito chiuso corregge gli errori in pochi millisecondi; un sistema a circuito aperto convive semplicemente con loro. Per le applicazioni che trasportano persone o gestiscono carichi utili costosi, questa differenza determina se il prodotto risulta preciso e sicuro oppure approssimativo e imprevedibile.
| Aspetto | Ciclo aperto | Ciclo chiuso |
|---|---|---|
| Feedback | Nessuno | Sensore di corrente, velocità o posizione |
| Precisione | Dipende dall'adattamento del motore e del carico | Mantenuto in condizioni variabili |
| Risposta al disturbo | Nessuna correzione | Correzione attiva in tempo reale |
| Comportamento a bassa velocità | La coppia diminuisce e diventa irregolare | Coppia stabile fino alla velocità zero |
| Costo del sistema | Più in basso | Superiore, ma giustificato dalle prestazioni |
| Applicazioni tipiche | Ventilatori, pompe, semplici trasportatori | Veicoli elettrici, robotica, servoassi |
La tabella semplifica una serie di compromessi. Un design ad anello chiuso senza sensori può offrire molti vantaggi ad anello chiuso senza un encoder, il che cambia in modo significativo il confronto dei costi. L'architettura di controllo conta più dell'etichetta.
I circuiti di controllo all'interno di un controller motore
In un moderno controller per motori brushless, il controllo ad anello chiuso non è un anello singolo. È una cascata di anelli, ciascuno dei quali regola una diversa quantità fisica.
Ciclo corrente
Il loop corrente è il loop più interno e più veloce. Regola le correnti di fase negli avvolgimenti del motore, impostando direttamente la coppia. Un anello di corrente veloce con un'elevata velocità di aggiornamento produce una coppia uniforme a bassa velocità e un funzionamento silenzioso ad alta velocità.
Anello di velocità
Il loop di velocità si trova sopra il loop di corrente. Confronta la velocità misurata con il riferimento e genera il comando corrente. Questo circuito gestisce l'accelerazione, la decelerazione e la stabilità della velocità in caso di variazione del carico.
Anello di posizione
Il loop di posizione è il loop più esterno, utilizzato quando l'applicazione richiede un arresto preciso o il monitoraggio del percorso, come i giunti del robot e gli attuatori dello sterzo. Comanda l'anello di velocità in base all'errore di posizione.
La disposizione a cascata è importante perché ciascun ciclo interno deve essere più veloce del ciclo attorno ad esso. Se il circuito di corrente è lento, il circuito di velocità non può rendere il motore rigido e il circuito di posizione andrà oltre.
| Ciclo | Quantità regolamentata | Ruolo tipico |
|---|---|---|
| Ciclo corrente | Corrente di fase/coppia | Risposta di coppia rapida, morbidezza |
| Anello di velocità | Velocità angolare | Stabilità della velocità sotto carico |
| Anello di posizione | Angolo del rotore | Posizionamento preciso e controllo del percorso |
Circuito chiuso basato su sensori e senza sensori
Il controllo del motore ad anello chiuso può essere implementato con sensori fisici o senza di essi. Sensori Hall, codificatori e risolutori segnalano direttamente la posizione del rotore. Il controllo sensorless, comune nel controllo ad orientamento di campo dei motori sincroni a magneti permanenti, stima la posizione del rotore dalle correnti e tensioni misurate utilizzando un modello di motore. Il compromesso è chiaro: i sistemi sensorless riducono i costi e il cablaggio ed eliminano i punti di guasto, mentre i sistemi basati su sensori mantengono una maggiore precisione di coppia a velocità molto basse e durante i periodi di fermo. Se l'applicazione deve mantenere la coppia a regime fermo o lento a velocità molto bassa, solitamente sono necessari un encoder o sensori Hall. Se il ciclo di lavoro trascorre la maggior parte del tempo al di sopra di una piccola percentuale della velocità nominale, gli algoritmi sensorless basati sull’osservazione della forza elettromagnetica posteriore sono accurati ed economici. Per le motociclette elettriche e i fuoribordo marini, i moderni algoritmi sensorless forniscono prestazioni dinamiche sufficienti per la maggior parte delle condizioni operative, come trattato nella nostra discussione su tecnologia dei motori sincroni a magneti permanenti .
Cosa cercare in un controllore a circuito chiuso
Quando si valuta un controllore per un'applicazione a circuito chiuso, concentrarsi sull'implementazione piuttosto che sull'etichetta. I seguenti punti distinguono un controller ben progettato da uno generico.
- Larghezza di banda dell'anello di corrente: una larghezza di banda maggiore significa una risposta di coppia più rapida e una migliore rigidità contro i disturbi del carico.
- Tempo di ciclo di controllo: tempi di ciclo brevi, in genere decine di microsecondi, consentono al circuito di corrente di reagire rapidamente ai transitori.
- Sintonizzazione automatica: un controller che misura i parametri del motore e imposta automaticamente i guadagni del circuito consente di risparmiare ore di sintonizzazione manuale.
- Indebolimento del campo: estende la gamma di velocità oltre la velocità base, essenziale per motociclette e fuoribordo ad alta velocità.
- Protezione e diagnostica: il rilevamento di sovracorrente, sovratemperatura e stallo protegge sia il controller che il motore.
- Strumenti software: i dati su corrente in tempo reale, velocità e guasti accelerano l'integrazione e la risoluzione dei problemi.
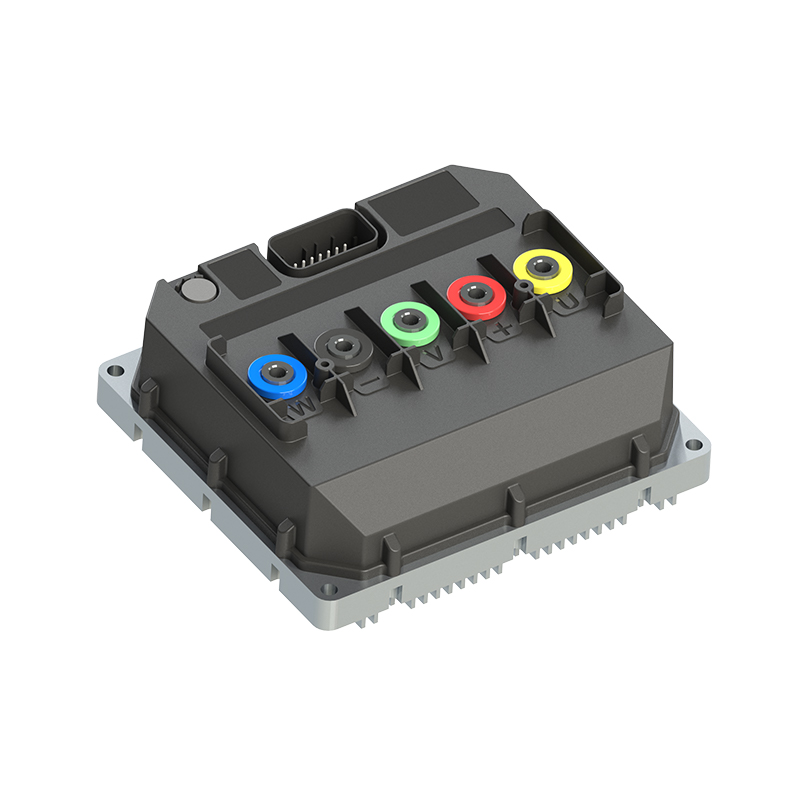
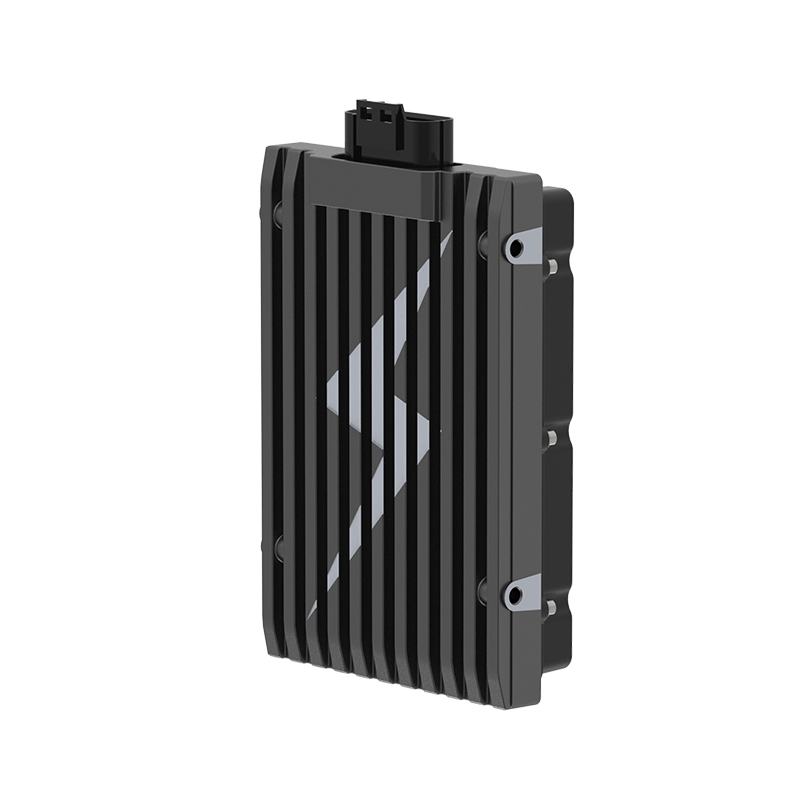
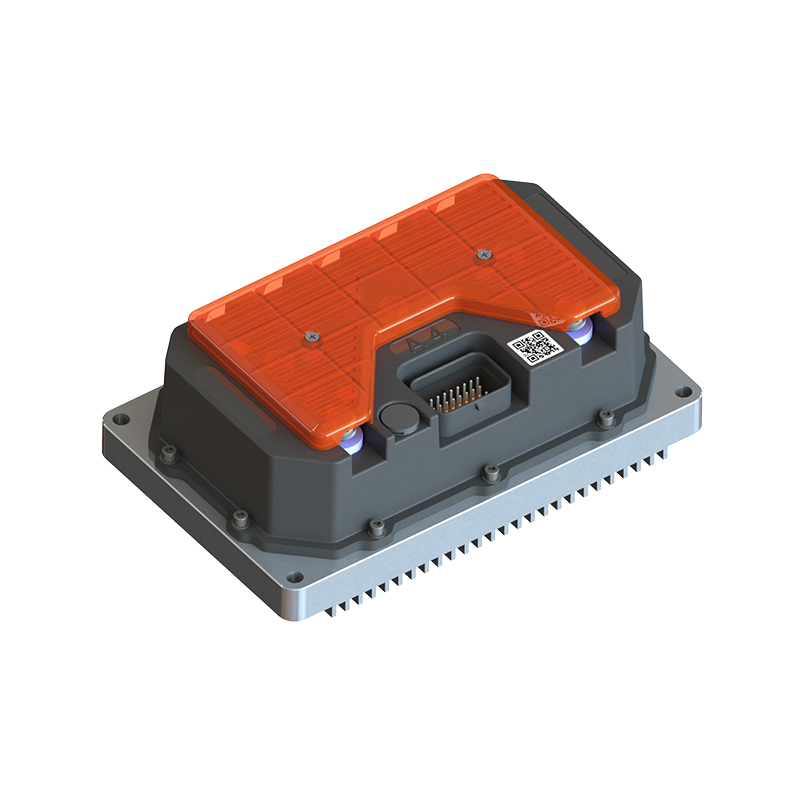
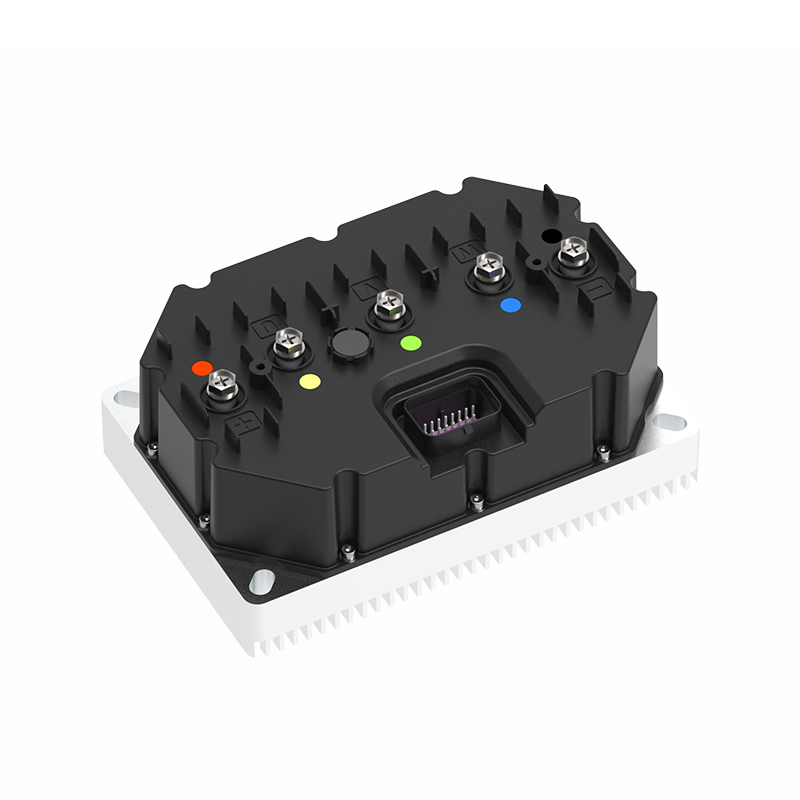
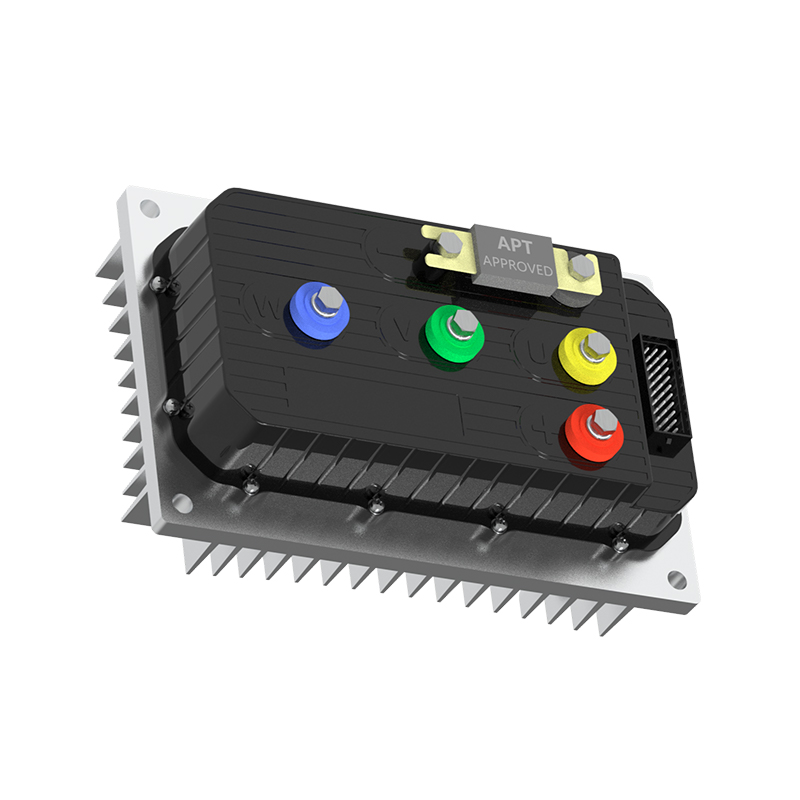
Per le applicazioni che richiedono una risposta immediata alle variazioni di coppia, un controller con esecuzione rapida del loop di corrente fa una differenza misurabile. Il controller a risposta rapida R5-2215 è progettato per cicli di lavoro di questo tipo, in cui ogni millisecondo di ritardo si traduce in un errore di movimento. Dal punto di vista dell'affidabilità, il controller ad alta stabilità A8-2209 enfatizza il comportamento coerente sotto stress termico ed elettrico. Quando l'efficienza energetica è la priorità, il controller ad alta efficienza A4-2313 riduce le perdite nella fase inverter ed estende l'autonomia della batteria.
 Controller motore DC brushless a risposta rapida R5 per applicazioni a coppia dinamica Questo controller è indicato per i cicli di lavoro in cui la risposta rapida del circuito di corrente riduce l'errore di movimento. È adatto a motociclette elettriche, telai di robot e applicazioni simili che richiedono una reazione di coppia immediata. Visualizza il prodotto → Controller per motore CC senza spazzole A8 ad alta stabilità per un funzionamento affidabile sotto stress Questo modello dà priorità a prestazioni costanti in condizioni di stress termico ed elettrico, rendendolo una scelta affidabile per applicazioni che richiedono un funzionamento costante in condizioni difficili. Visualizza il prodotto →
 Controller motore DC brushless ad alta efficienza A4 per una gamma estesa di batterie Questo controller si concentra sulla riduzione delle perdite dello stadio inverter, il che aiuta a estendere l'autonomia della batteria. Viene presentato come l'opzione orientata all'efficienza insieme ai modelli a risposta rapida e ad alta stabilità. Visualizza il prodotto →
Abbinamento del controller all'applicazione
Gli stessi principi a ciclo chiuso si applicano a tutti i settori, ma la ponderazione di ciascun fattore di prestazione cambia a seconda del caso d’uso.
- Le motociclette elettriche necessitano di una coppia stabile a bassa velocità per i lanci, le partenze in salita e la frenata rigenerativa.
- Le costruzioni del telaio del robot richiedono una posizione precisa e un controllo regolare della velocità per evitare superamenti e vibrazioni.
- Le applicazioni ATV e UTV richiedono una forte reiezione dei disturbi perché il carico su ciascuna ruota cambia costantemente.
- I fuoribordo elettrici beneficiano del funzionamento senza sensori perché il motore si trova in un ambiente umido e soggetto a vibrazioni dove gli encoder rappresentano un punto debole.
Ognuna di queste applicazioni dipende anche dall'adattamento del controller ai parametri elettrici del motore. Un controller con la giusta classe di tensione e corrente nominale, abbinato a un motore la cui induttanza e costanti di back-EMF si adattano al convertitore, funzionerà molto meglio di una coppia non corrispondente anche con un software eccellente.
Considerazioni finali
Il controllo del motore a circuito chiuso è ciò che trasforma un rotore in rotazione in un attuatore preciso e reattivo. Il valore non sta solo nel feedback; è nei circuiti, nell'accordatura e nella protezione che circondano il feedback. Quando scegli un controllore motore, valuta le prestazioni del suo anello di corrente, i suoi strumenti di ottimizzazione e la sua esperienza in applicazioni vicine alla tua. Questi fattori, più di qualsiasi affermazione nella scheda tecnica, determinano le prestazioni del tuo prodotto.
SUCC:Motore Brushless con sensore Hall: cosa fa e quando ti serve per il tuo progetto
Sei interessato a una collaborazione o hai domande?
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved