Spiegazione dell'indebolimento del campo: come i controller del motore spingono la velocità oltre il valore di base
Una motocicletta elettrica che funziona a tutto gas raggiunge la velocità nominale e l'acceleratore sembra improvvisamente morto. Il motore può ancora girare più velocemente, ma il controller smette di erogare più corrente. Per spingersi oltre quel punto, il controller deve indebolire deliberatamente il campo magnetico all'interno del motore. Questa tecnica è l'indebolimento del campo, chiamato anche indebolimento del flusso, ed è uno dei comportamenti più importanti da comprendere quando si seleziona un controller del motore per un veicolo che necessita di una vera velocità massima.
Cosa fa effettivamente l'indebolimento del campo
L'indebolimento del campo consente al motore di superare la sua velocità base riducendo il flusso magnetico nel traferro. In un motore sincrono a magnete permanente, i magneti del rotore producono una forza elettromotrice che cresce con la velocità. Quando la forza elettromotrice posteriore si avvicina alla tensione del bus CC, il controller non può più immettere corrente negli avvolgimenti, quindi l'accelerazione si interrompe. La conclusione è semplice: l'indebolimento del campo esiste perché la tensione del bus è finita, mentre il motore vuole girare più velocemente di quanto consentito dalla tensione.
La soluzione standard è comandare una corrente negativa sull'asse D che si oppone al flusso del rotore. Quella corrente indebolisce il campo effettivo, abbassa la forza elettromotrice posteriore e lascia un margine di tensione per una maggiore velocità. Il prezzo viene pagato subito in coppia. Al di sotto della velocità base il motore produce una coppia costante, mentre al di sopra della velocità base si comporta più o meno come una fonte di energia costante, quindi la coppia disponibile diminuisce all'aumentare della velocità.
| Parametro | Regione di coppia costante, al di sotto della velocità base | Regione di indebolimento del campo, al di sopra della velocità base |
|---|---|---|
| Coppia | Coppia nominale disponibile | Coppia falls as speed rises |
| Potenza in uscita | Sale con velocità | Più o meno costante |
| Back-EMF | Sotto la tensione del bus | Tenuto sotto controllo dalla corrente dell'asse D |
| corrente dell'asse d | Vicino allo zero | Negativo |
| Efficienza | Massima velocità prossima alla base | Inferiore, con maggiore perdita di rame |
Come un controller moderno implementa l'indebolimento del campo
I controllori ad alte prestazioni implementano l'indebolimento del campo con controllo ad orientamento di campo, solitamente chiamato FOC. Il firmware risolve continuamente la corrente dello statore in due componenti perpendicolari: la corrente dell'asse q, che crea la coppia, e la corrente dell'asse d, che normalmente viene mantenuta vicino allo zero al di sotto della velocità di base. Per inserire l'indebolimento di campo, il firmware imposta intenzionalmente una corrente negativa sull'asse D per cancellare parte del campo del rotore.
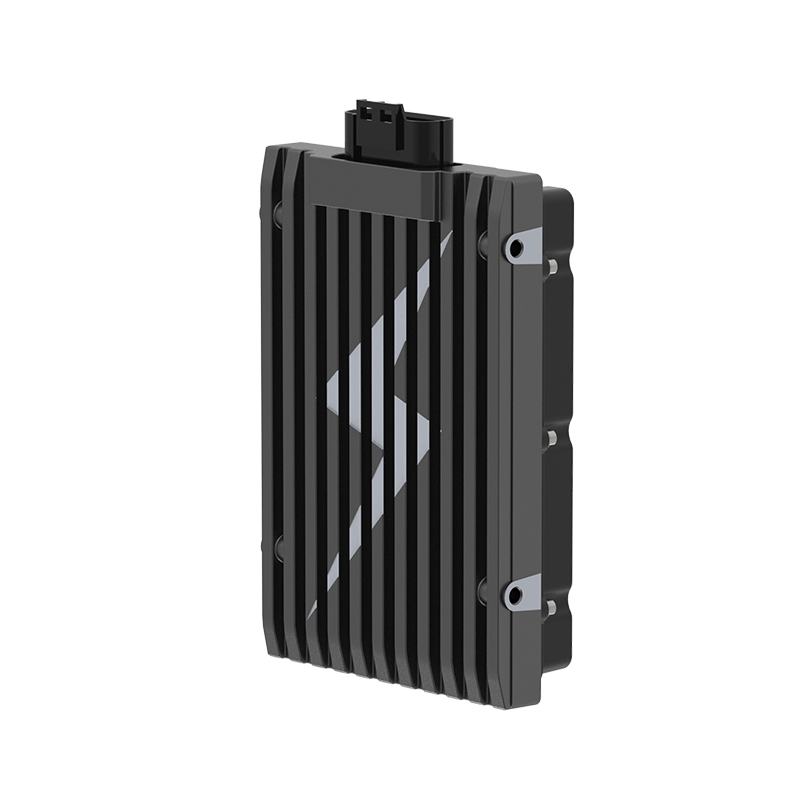
Un controller che gestisce questa transizione in modo fluido è molto diverso da uno che limita semplicemente la corrente di fase a un ciclo di lavoro elevato. Il FOC mantiene l'estensione della velocità continua e prevedibile, senza perdite improvvise di risposta al limite della velocità base. Ecco perché la larghezza di banda del processore, la qualità del gate driver e la messa a punto del software contano tanto quanto il silicio all'interno dello stadio di potenza. Una piattaforma progettata per il funzionamento prolungato ad alta velocità, come il controller motore ad alte prestazioni della serie T, è valutata con le prestazioni del circuito di corrente necessarie per mantenere la regolazione al di sopra della velocità di base.
 Piattaforma di controllo dell'azionamento di motori sincroni a magneti permanenti Questa piattaforma di controllo motore è progettata per il funzionamento prolungato ad alta velocità, con prestazioni dell'anello di corrente necessarie per mantenere la regolazione al di sopra della velocità base, rendendola adatta per applicazioni che richiedono un ampio intervallo di velocità attraverso l'indebolimento del campo. Visualizza il prodotto →
Perché l'indebolimento del campo è importante su un veicolo reale
Senza indebolimento del campo, la velocità massima è fortemente limitata dalla tensione della batteria e dalla costante back-EMF del motore. Le uniche alternative sono una batteria ad alto voltaggio, un motore con una costante di back-EMF inferiore o una ruota più grande, e ciascuna di queste opzioni influisce sull'accelerazione, sull'imballaggio o sui costi. L'indebolimento del campo consente a un motore di coprire una gamma di velocità molto più ampia, in modo che i progettisti possano mantenere una marcia sufficientemente bassa per una forte coppia di lancio e raggiungere comunque una velocità di crociera ragionevole.
Un esempio pratico: un motore nel mozzo di una ruota da 4 kW con una velocità base di 3.000 giri/min su una motocicletta elettrica potrebbe necessitare di un indebolimento di campo di circa il 20% per spostarsi da 55 km/h a 70 km/h. Si tratta di un intervallo operativo realistico per un controller di produzione e cambia l'esperienza di guida più dell'aggiornamento della batteria.
Lo stesso ragionamento si applica agli ATV elettrici, agli UTV, ai telai robotici e ai motori fuoribordo elettrici, dove la capacità di rispondere rapidamente alla velocità base determina la naturalezza del veicolo per il pilota o l'operatore.
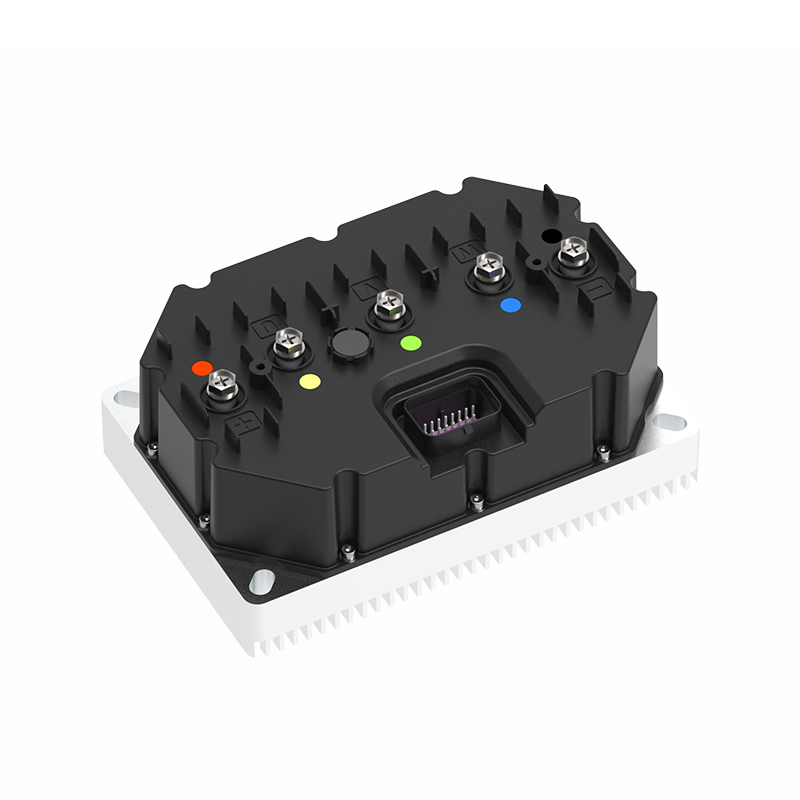
 Controller motore CC brushless a risposta rapida R5 Questo controller enfatizza la risposta rapida attorno alla velocità base, che influisce direttamente sulla naturalezza dell'operatore con un ATV elettrico, un UTV, un telaio robotizzato o un motore fuoribordo, supportando rapidi cambi di accelerazione e carico. Visualizza il prodotto →
I compromessi in termini di efficienza e calore
L’indebolimento del campo non è energia gratuita. La corrente smagnetizzante dell'asse D non produce lavoro meccanico ma scorre comunque attraverso gli avvolgimenti e genera perdite di rame. L'efficienza nella regione di indebolimento del campo è quindi inferiore rispetto alla velocità base e il motore funziona più caldo a parità di potenza.
Un malinteso comune è che l'indebolimento del campo aumenti la corrente di fase per produrre più potenza. Non è così. Sposta l'angolo di fase della corrente in modo che parte del campo dello statore si opponga ai magneti del rotore, riducendo la tensione generata e consentendo al motore di girare più velocemente. Nel frattempo la componente di corrente che produce coppia viene ridotta.
Esiste anche il rischio reale di smagnetizzazione del magnete permanente. Se la corrente negativa dell'asse D viene spinta troppo lontano mentre i magneti sono caldi, il flusso del rotore può diminuire permanentemente e il motore perderà coppia per sempre. Questo è il motivo per cui i controller seri limitano la corrente dell'asse D attraverso mappe termiche e dipendenti dalla velocità invece di consentire all'utente di aumentare semplicemente un numero globale.
Come regola generale, la coppia disponibile al di sopra della velocità base diminuisce all'incirca con una sovravelocità. Guadagnare il 20% in più di velocità massima può costare gran parte dell’accelerazione disponibile al punto nominale, quindi l’efficienza dell’implementazione dell’indebolimento del campo influisce direttamente sull’autonomia del veicolo e sulla sicurezza termica.
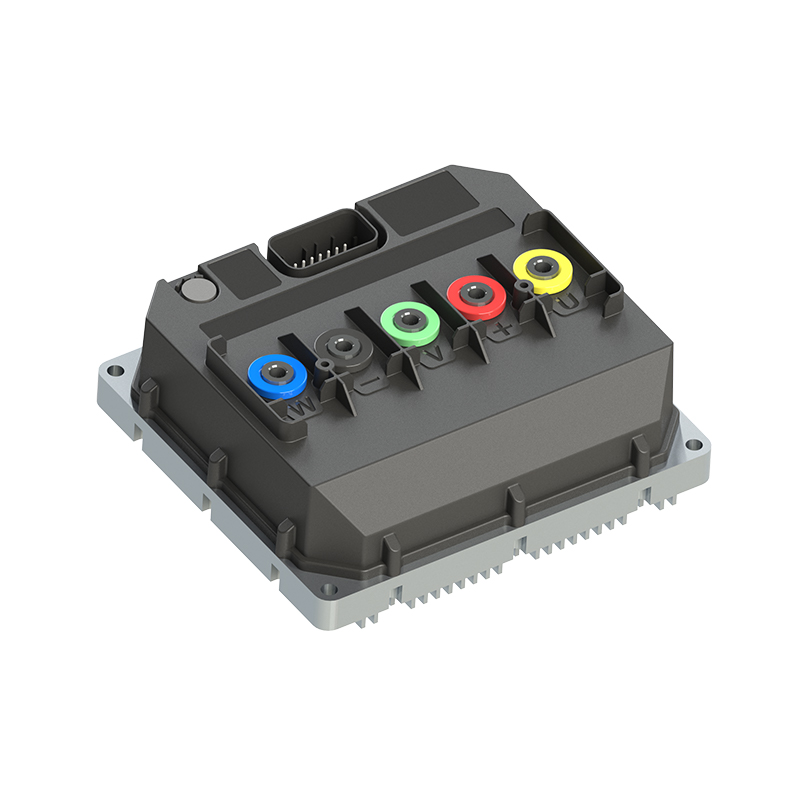
 Controller motore CC brushless ad alta efficienza A4 Dato che l'indebolimento del campo riduce l'efficienza e aumenta il calore, il design ad alta efficienza di questo controller è importante per l'autonomia del veicolo e la sicurezza termica, e gli acquirenti dovrebbero verificare l'implementazione del FOC, i limiti termici e le mappe sintonizzabili. Visualizza il prodotto →
Cosa controllare in un controller motore prima dell'acquisto
Poiché l'indebolimento del campo è una funzione del software e dello stadio di potenza piuttosto che un numero stampato sulla confezione, gli acquirenti devono porsi domande concrete. Il controller utilizza il FOC con un intervallo di corrente dichiarato negativo sull'asse D? I limiti di indebolimento di campo sono protetti termicamente? È possibile aggiornare le mappe di tuning quando cambia il motore o il veicolo?
- Intervallo di indebolimento di campo: la corrente continua e di picco negativa dell'asse D deve essere indicata nella scheda tecnica e non nascosta.
- Gestione termica: il funzionamento prolungato ad alta velocità riscalda sia l'avvolgimento che i MOSFET, quindi il controller necessita di un declassamento della corrente basato sulla temperatura.
- Adattabilità del software: la velocità massima, la rampa di coppia e la profondità di indebolimento del campo dovrebbero essere regolabili per ciascuna applicazione.
- Abbinamento del motore: la costante back-EMF, il numero di poli e l'induttanza determinano il comportamento dell'indebolimento di campo, quindi i consigli sull'accoppiamento sono importanti.
Questi dettagli separano un controller generico da uno veramente pronto per la produzione. Un fornitore di azionamenti per motori con esperienza interna nel software integrato è molto più propenso a fornire una strategia di indebolimento del campo calibrata rispetto a un rivenditore di firmware fisso. Il ruolo del software nel moderno controllo motorio si sta espandendo rapidamente e vale la pena studiarlo prima di impegnarsi in una piattaforma hardware.
Dal punto di vista hardware, l'esperienza di collegamento in parallelo dei MOSFET ad alta tensione è altrettanto importante, poiché l'indebolimento del campo spinge la corrente di fase ad alta velocità e calore elevato, esponendo ogni debolezza nello stadio di potenza. Lavorare con a fornitore di azionamenti per motori che costruisce questa classe di prodotti giorno dopo giorno riduce il rischio di scoprire un progetto marginale a metà della validazione del veicolo.
L’indebolimento del campo non è più un extra esotico. È una funzione fondamentale di ogni controller motore serio utilizzato nella mobilità elettrica e la qualità della sua implementazione decide quanto veloce, fluido e affidabile sarà il veicolo finale. Cerca un controller che combini un firmware FOC maturo con uno stadio di potenza in grado di sopravvivere alla richiesta di corrente ad alta velocità sostenuta. Ottieni la giusta combinazione e il motore sembrerà più veloce senza sacrificare la durata.
SUCC:Controllo motore ad anello chiuso: come il feedback migliora le prestazioni e l'affidabilità del motore
Sei interessato a una collaborazione o hai domande?
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved