Come funzionano i regolatori elettronici di velocità? All'interno della catena del segnale dell'ESC
Un pacco batteria da 48 V fornisce una tensione CC fissa. Il motore di uno scooter elettrico deve mantenere circa 3.200 giri al minuto su una strada pianeggiante, scendere a circa 280 giri al minuto su una pendenza del 12% e invertire quando richiesto. Qualcosa tra la batteria e gli avvolgimenti deve decidere quanta corrente scorre, in quale direzione e per quanto tempo.
Quel dispositivo è il regolatore elettronico della velocità. Funziona convertendo la corrente continua fissa della batteria in un'uscita trifase e commutando tale uscita migliaia di volte al secondo. La tensione media rilevata dal motore aumenta e diminuisce con il ciclo di lavoro e l'induttanza del motore trasforma questi impulsi veloci in corrente regolare. La coppia segue la corrente e la velocità si stabilizza nel punto in cui la coppia del motore incontra la coppia di carico. Tutto il resto all'interno di un ESC esiste per far sì che ciò accada in modo sicuro e ripetibile.
Come la DC diventa la rotazione trifase
Un motore brushless non funziona con la corrente continua applicata a due terminali. Il suo statore trasporta avvolgimenti trifase e il suo rotore trasporta magneti permanenti, quindi la corrente deve muoversi attraverso le fasi in sequenza per mantenere il campo dello statore che spinge il rotore in avanti invece di mantenerlo in posizione.
Commutazione: stare davanti al rotore
La commutazione è l'atto di scegliere quale coppia di fasi è energizzata. Nella commutazione a sei fasi, ogni giro elettrico è suddiviso in sei stati e il controller attiva un interruttore high-side e uno low-side per stato, producendo un campo che avanza ogni 60 gradi elettrici. Se la commutazione è in ritardo rispetto al rotore, la coppia crolla e la corrente aumenta. Se arriva troppo lontano, la corrente extra diventa calore anziché coppia.
Feedback di posizione con e senza sensore
Tre sensori Hall segnalano la posizione assoluta del rotore, che è importante per il telaio di un robot che deve partire da fermo a pieno carico. Gli schemi sensorless invece leggono la back-EMF indotta nella fase non energizzata e stimano la posizione dal suo passaggio per lo zero. Ciò rimuove tre fili e un connettore dal cablaggio, ma la stima diventa inaffidabile al di sotto del 5-10% circa della velocità nominale. Il controllo ad orientamento di campo va oltre, trasformando le correnti di fase misurate in un sistema di riferimento rotante e regolando direttamente il componente che produce la coppia.
La catena del segnale dall'ingresso dell'acceleratore al comando del gate
Tra l'ingresso dell'acceleratore e i terminali del motore si trovano quattro blocchi funzionali. Ognuno ha la propria modalità di errore e il proprio limite alle prestazioni del sistema.
Microcontrollore e circuito di controllo
Il microcontrollore campiona la corrente di fase, la tensione del bus, la posizione dell'acceleratore e la posizione del rotore, spesso da 8.000 a 20.000 volte al secondo in un'implementazione orientata al campo. Esegue prima il circuito di corrente veloce, avvolge attorno ad esso un ciclo di velocità o coppia più lenta e converte il risultato in tre valori del ciclo di lavoro. La mappatura dell'acceleratore, i limiti di corrente, la forza di frenata rigenerativa e le soglie di guasto risiedono tutti in questo livello.
Gate driver e ponte MOSFET
Il gate driver traduce la logica a bassa tensione nello swing da 10 a 15 V richiesto da un MOSFET di potenza e impedisce a entrambi gli interruttori su un ramo di condurre contemporaneamente. Il tempo morto, l'intervallo di cancellazione intenzionale tra lo spegnimento del lato alto e l'accensione del lato basso, è generalmente compreso tra 0,3 e 1 microsecondo. Una corrente troppo breve e passante distrugge il ponte; troppo lungo e la coppia e l'efficienza a bassa velocità ne risentono.
Sei MOSFET formano il ponte trifase, dove la perdita di conduzione varia in base alla resistenza On e alla corrente al quadrato, mentre la perdita di commutazione varia in base alla frequenza di commutazione, alla tensione del bus e alla carica del gate. I dispositivi in parallelo riducono la resistenza, ma solo quando i loop di gate sono abbinati. Altrimenti un dispositivo trasporta più corrente dei suoi vicini e si guasta per primo.
Rilevamento e protezione della corrente
Resistori di shunt o sensori a effetto Hall misurano la corrente di fase in modo che il circuito di controllo abbia qualcosa di reale da regolare e gli stessi segnali alimentano la protezione da sovracorrente, sovratensione e sovratemperatura. Un controller ben educato riduce gradualmente la corrente all'aumentare della temperatura invece di interrompere il motore a metà manovra.
Duty Cycle, PWM e i numeri che contano
Il controllo della velocità è il controllo del ciclo di lavoro. Se il bus è a 48 V e il ciclo di lavoro è del 50%, il motore rileva una media di 24 V. La frequenza di commutazione viene scelta sufficientemente alta da mantenere l'ondulazione di corrente all'interno di una banda pratica e sufficientemente bassa da mantenere gestibile la perdita di commutazione. Su un convertitore da 48 V con poche centinaia di microhenry di induttanza di fase, da 16 kHz a 20 kHz di solito mantiene l'ondulazione vicino al 10-20% della corrente nominale.
| Parametro | Cosa influenza | Gamma pratica |
|---|---|---|
| Frequenza di commutazione PWM | Ondulazione di corrente, rumore udibile, perdita di commutazione | Da 16 a 20kHz |
| Frequenza del ciclo di controllo | Risposta di coppia, margine di stabilità | Da 8 a 20kHz |
| Corrente di fase continua | Coppia di crociera, riscaldamento stazionario | Dal 60 all'80% della valutazione di picco |
| Corrente di picco, 10 s | Coppia di accelerazione e stallo | Da 1,5 a 2 volte continue |
| Margine di tensione del bus | Frenata rigenerativa, scarico del carico | Da 1,25 a 1,5 volte nominale bus |
| Tempo morto | Rischio di sparatoria contro l'efficienza a bassa velocità | Da 0,3 a 1 microsecondo |
| Resistenza del cancello | Velocità di commutazione, suoneria, EMI | da 2 a 10 ohm |
Leggi la tabella come un insieme di compromessi piuttosto che come una specifica. L'aumento della frequenza di commutazione riduce l'ondulazione e rende silenzioso il convertitore, ma aumenta anche la perdita di commutazione e il calore. L'ampliamento del tempo morto protegge il ponte, ma distorce la tensione di uscita a basso ciclo di lavoro, il che si manifesta con un avviamento irregolare e un riscaldamento a velocità estremamente bassa.
Abbinamento di un controller a un motore senza congetture
L'errore di dimensionamento più comune è la scelta di un controller in base alla potenza nominale del motore. I motori sono valutati in base alla potenza meccanica; i controller sono limitati dalla corrente di fase e dalla temperatura di giunzione. Un motore da 1 kW può assorbire 40 A di corrente di fase a 48 V durante un avviamento brusco da fermo, anche se la sua corrente di crociera è più vicina a 12 A. Misura per l'avvio, non per la crociera, e controlla tre numeri insieme:
- Corrente di fase continua alla temperatura ambiente prevista, non a 25 C.
- Intervallo di tensione del bus con margine per il picco di frenatura rigenerativa.
- Percorso termico: area del dissipatore di calore, flusso d'aria e per quanto tempo può essere sostenuta la corrente di picco.
Le tabelle di abbinamento pubblicate eliminano gran parte di queste congetture, perché indicano quali combinazioni di controller e motore sono già state caratterizzate per corrente, tensione e montaggio.
 Schema di abbinamento controller e motore APT Consigli sull'abbinamento B2B per abbinare controller e motori APT in termini di potenza, coppia, velocità ed efficienza, con considerazioni sul protocollo per i veicoli elettrici. Visualizza il prodotto →
Firmware, protocolli e ottimizzazione
Due controller con stadi di potenza identici possono comportarsi in modo molto diverso. Il protocollo di ingresso è la prima differenza: gli ingressi PWM e analogici sono semplici e a bassa latenza, UART si adatta alla regolazione dei parametri e alla telemetria e il bus CAN si adatta ai veicoli in cui il controller, il sistema di gestione della batteria e l'unità di controllo del veicolo devono condividere lo stato.
La seconda differenza è il firmware. Le curve dell'acceleratore, le rampe di corrente, i profili di frenata rigenerativa, l'indebolimento del campo per la velocità massima e il comportamento di ripristino dai guasti sono tutte decisioni software, e il ruolo del software nei moderni controller dei motori è cresciuto fino a corrispondere allo stadio di potenza stesso. Richiedi il set di parametri prima di impegnarti su una piattaforma, non dopo che il primo prototipo si è fermato su una collina.
Realtà termica e limiti di affidabilità
I valori nominali di corrente della scheda tecnica di solito presuppongono una temperatura ambiente di 25 C e una custodia del MOSFET mantenuta vicino a 80 C. All'interno di un involucro sigillato in un pomeriggio estivo, nessuna delle due condizioni è valida. La perdita di conduzione aumenta con la temperatura perché aumenta la resistenza in conduzione, il che aumenta nuovamente la perdita; senza declassamento, quel circuito scappa. Il declassamento pratico per un controller a raffreddamento passivo è spesso inferiore del 30-40% alla corrente principale. I condensatori meritano la stessa attenzione, poiché la loro corrente di ripple nominale e la durata nominale a 105 C determinano l'intervallo di manutenzione reale, non il codice prodotto del MOSFET.
Per le applicazioni che non tollerano viaggi fastidiosi, la stabilità in termini di temperatura e carico è più importante di una cifra di picco sulla prima pagina.
Controller motore DC senza spazzole APT A8 ad alta stabilità Un controller per motore DC brushless caratterizzato da elevata stabilità con FOC, CAN, Bluetooth e 30 kW di picco per droni, robotica e veicoli elettrici leggeri. Visualizza il prodotto → Cosa controllare prima di acquistare
- Corrente di fase nella condizione peggiore: avviamento a pieno carico, grado massimo, temperatura ambiente più alta.
- Finestra di tensione del bus, incluso il picco rigenerativo che la batteria vedrà effettivamente.
- Interfaccia di controllo: il veicolo parla già CAN o PWM farà il lavoro?
- Progettazione termica: area del dissipatore di calore, percorso del flusso d'aria e orientamento di montaggio.
- Protezione e segnalazione: sovracorrente, sovratensione, sovratemperatura e se i guasti vengono registrati o solo segnalati.
- Supporto: documentazione dei parametri, percorso di aggiornamento del firmware e se il fornitore caratterizzerà il motore con il proprio controller.
I fornitori che pubblicano a gamma di controller caratterizzata e la guida alla corrispondenza rende l'ultimo punto molto più semplice da verificare prima che gli strumenti vengano impegnati.
Controller motore CC senza spazzole APT R5 a risposta rapida Un controller DC/PMSM brushless caratterizzato da risposta rapida con 5 kW nominali, 12 kW di picco, CAN e FOC per robotica, automazione e mini-veicoli elettrici. Visualizza il prodotto → La versione breve
- Un ESC converte la CC fissa in un'uscita trifase commutata e il ciclo di lavoro imposta la tensione media e quindi la velocità.
- La commutazione mantiene il campo dello statore davanti al rotore; I sensori Hall gestiscono la bassa velocità, la stima del back-EMF gestisce la crociera.
- Il microcontrollore, il gate driver, il ponte MOSFET e il rilevamento della corrente impongono ciascuno il proprio limite al sistema.
- Taglia in base alla corrente di fase nella condizione peggiore, quindi declassa in base alla temperatura ambiente che il prodotto vedrà effettivamente.
- L'accesso al firmware e ai parametri modella il comportamento dell'unità molto più di quanto non facciano i numeri di parte dello switch.
SUCC:Spiegazione dell'indebolimento del campo: come i controller del motore spingono la velocità oltre il valore di base
Sei interessato a una collaborazione o hai domande?
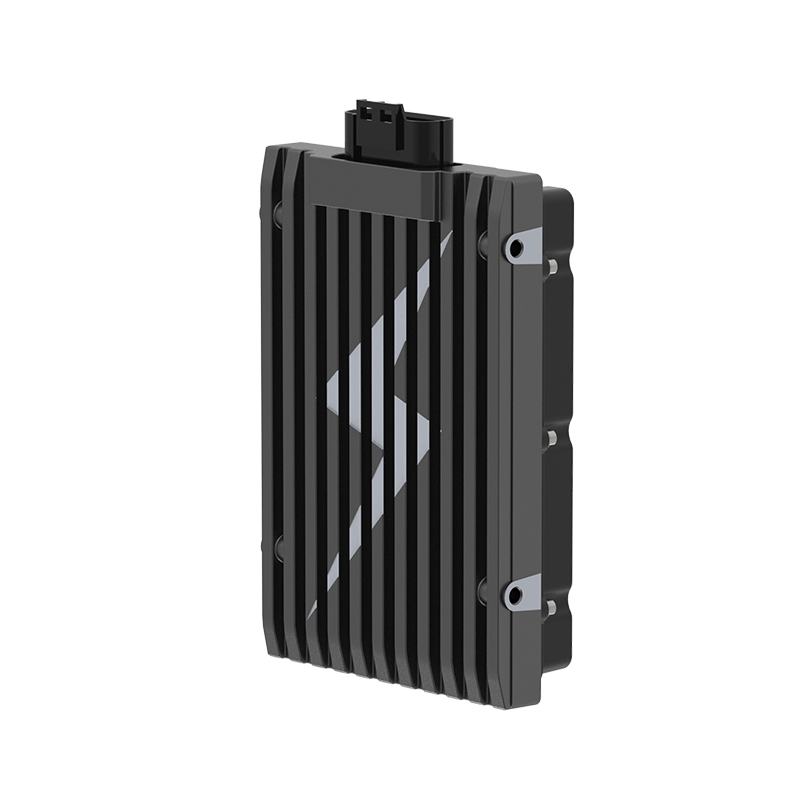
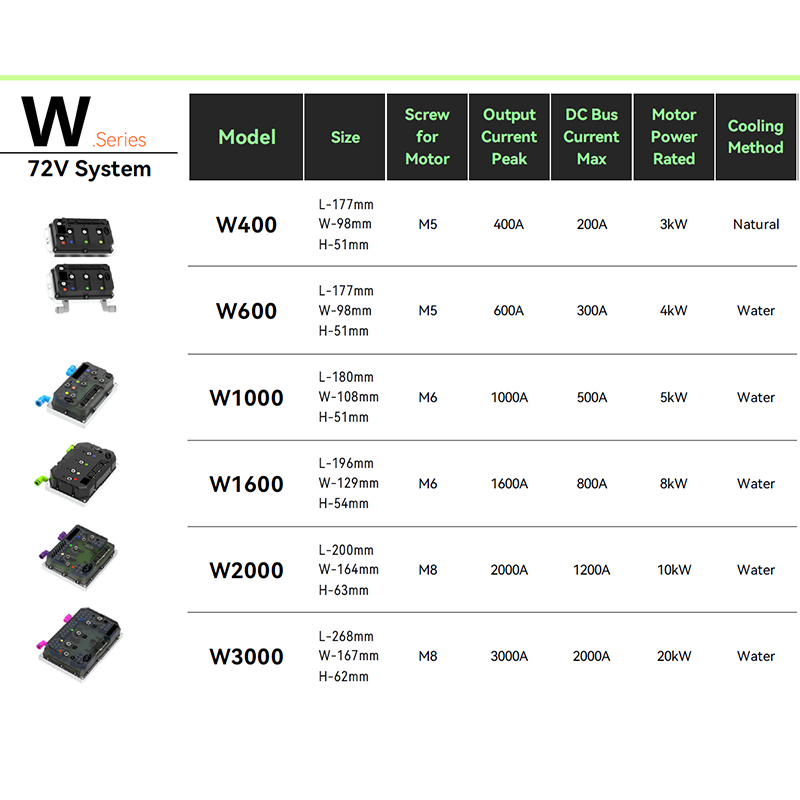
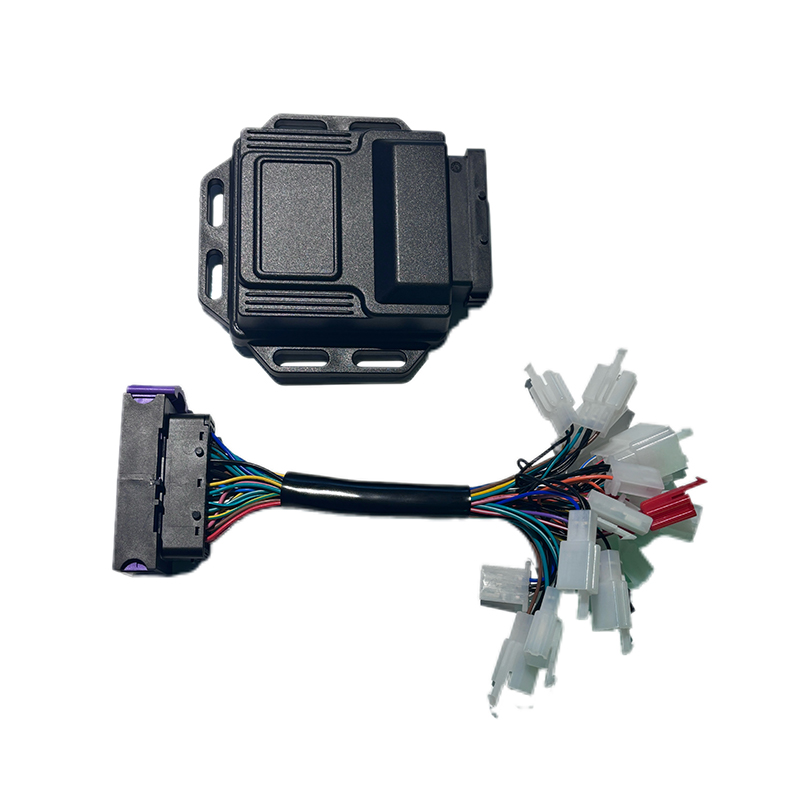
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved