Selezione dell'encoder motore per azionamenti BLDC: risoluzione, interfaccia e adattamento
Due prototipi di motociclette elettriche sono arrivati allo stesso banco di prova con lo stesso motore nel mozzo da 10 pollici, lo stesso firmware del controller e lo stesso pacco batteria. Uno avanzava lentamente a passo d'uomo, con una spinta fluida e controllabile. L'altro ha oscillato sotto i 3 km/he ha cotto una fase di avvolgimento dopo venti minuti di partenza in salita. Le parti meccaniche erano identiche; il percorso di feedback non lo era. Un motore trasportava un encoder incrementale da 1.024 PPR, l'altro un set di tre sensori Hall e una tabella firmware che stimava la posizione del rotore tra le fasi di commutazione.
La lezione è facile da apprendere e facile da dimenticare durante l'approvvigionamento: su un azionamento sincrono a magnete permanente o DC senza spazzole, l'encoder del motore decide con quanta precisione e affidabilità il controller può sapere dove si trova il rotore. Risoluzione, interfaccia di uscita, montaggio meccanico e ambiente operativo alimentano tutti un unico numero: la qualità delle informazioni sulla posizione che raggiungono il circuito di controllo. Trattate l'encoder come un accessorio e lo pagherete in ondulazione di coppia, primi articoli rifiutati o resi sul campo.
Cosa fa un encoder motore all'interno di un azionamento ad anello chiuso
Un encoder converte il movimento meccanico in un segnale elettrico che l'azionamento può contare, sincronizzare o decodificare. In un azionamento brushless trifase, il controller necessita dell'angolo elettrico del rotore per decidere quando commutare ciascun MOSFET. I sensori Hall forniscono sei stati discreti per giro elettrico: sufficienti per la commutazione in sei fasi, troppo grossolani per una coppia regolare a bassa velocità. Un encoder aggiunge una posizione continua: i tipi incrementali emettono impulsi in quadratura A/B con un impulso indice opzionale, mentre i tipi assoluti riportano un valore di posizione codificato nel momento in cui viene applicata l'alimentazione.
Questa differenza modella l'intera macchina, non solo il sensore. Con il feedback incrementale, il controller deve eseguire un movimento di homing dopo ogni ciclo di accensione per stabilire un riferimento zero. Grazie al feedback assoluto, la macchina sa immediatamente dove si trova, il che è importante per il telaio di un robot che deve riprendere un percorso senza una corsa di riferimento e per gli assi sterzanti o attuatori in cui il movimento imprevisto all'avvio rappresenta un problema di sicurezza. Gran parte dell'interpolazione, del filtraggio e del rilevamento dei guasti che un tempo risiedevano nell'hardware dedicato, ora si trovano nel firmware, motivo per cui il ruolo del software nel moderno controllo dei motori continua ad espandersi.
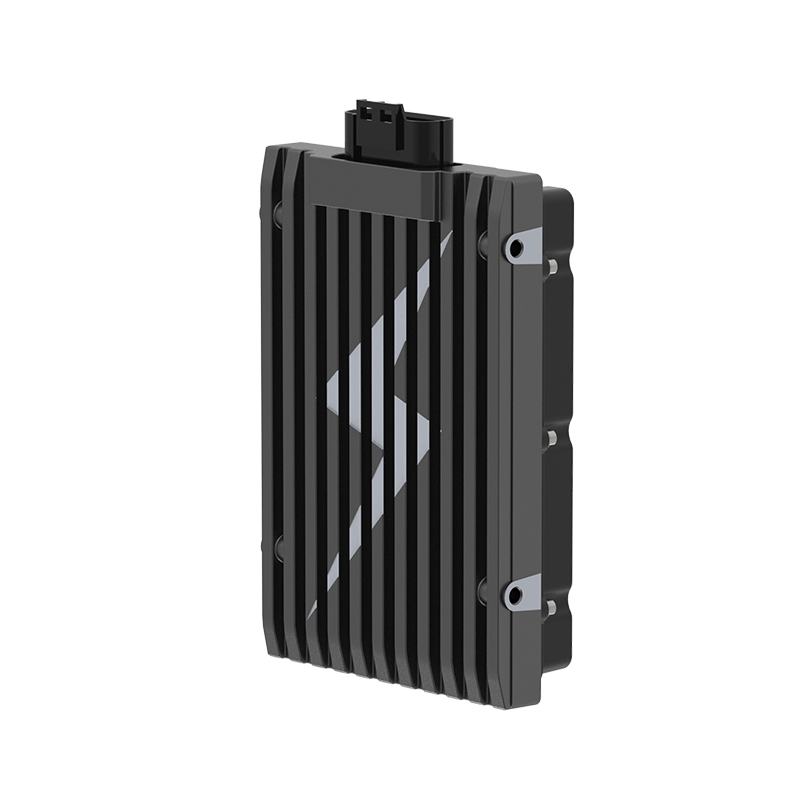
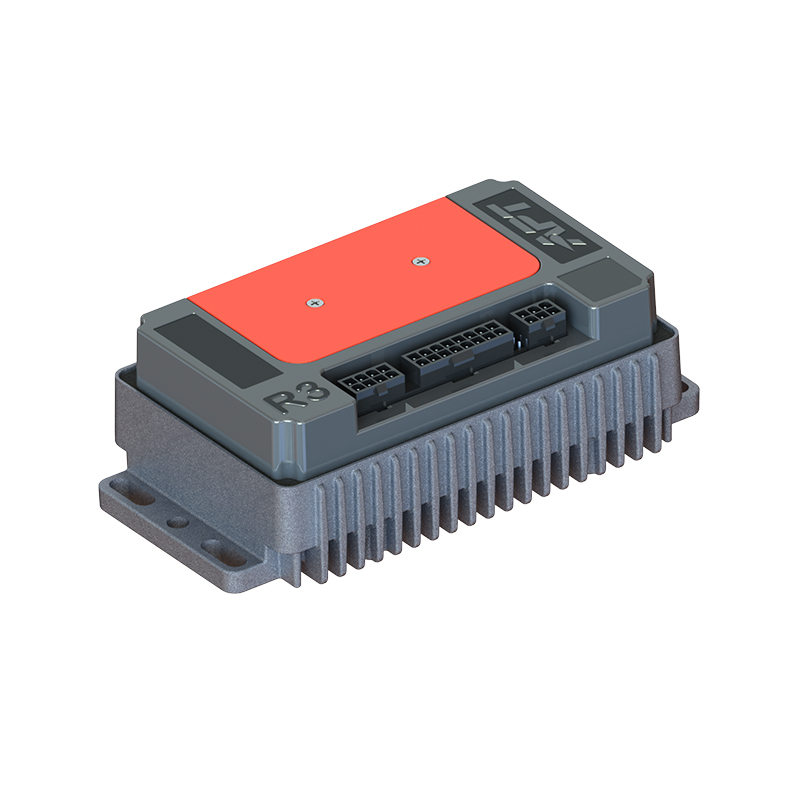
 A6 2422 Controller per motore CC brushless ultrasilenzioso Per i sistemi di pesatura con feedback incrementale o assoluto, questo controller supporta l'ingresso di un encoder Hall o magnetico e il controllo vettoriale FOC. Visualizza il prodotto →
Incrementale o assoluto: adatta l'encoder al comportamento all'avvio
Partiamo da una domanda: cosa succede nei primi 200 millisecondi dopo aver girato la chiave? Se la macchina può tollerare un movimento di riferimento lento, un encoder incrementale è più economico e più semplice da integrare. In caso contrario, il feedback assoluto è la risposta onesta e il costo aggiuntivo rientra nel budget fin dall'inizio anziché in una riprogettazione sei mesi dopo.
| Tipo di feedback | Segnale di uscita | Vestibilità tipica | Rischio principale |
|---|---|---|---|
| Kit sensore Hall | Tre stati digitali per ciclo elettrico | Solo commutazione, azionamenti a costi ridotti | Coppia approssimativa a bassa velocità, nessuna posizione precisa |
| Ottica incrementale | Quadratura A/B, indice, 5 V TTL o 24 V HTL | Velocità e posizione di precisione su assi sigillati | La contaminazione del disco uccide completamente il segnale |
| Magnetico incrementale | Quadratura A/B, indice | Polvere, umidità e vibrazioni nella mobilità elettrica | Campi magnetici esterni, tolleranza del traferro |
| Monogiro assoluto | SSI, BiSS-C, SPI o PWM | Avvio senza homing, giunti robot | Costo più elevato, supporto del protocollo nell'unità |
| Multigiro assoluto | Seriale con contagiri | Attuatori, sterzo, assi riduttori | Contatore di errori dopo lunghi periodi di stoccaggio o vibrazioni |
Risoluzione, precisione e numeri che vale la pena confrontare
La risoluzione incrementale è espressa in impulsi per giro. Un encoder da 1.024 PPR letto in quadratura quadrupla produce 4.096 conteggi per giro. Su una ruota da 250 mm di diametro con una circonferenza di 785 mm, un conteggio equivale a circa 0,19 mm di corsa: accettabile per l'odometria, marginale per un posizionamento preciso. Un encoder assoluto a 17 bit fornisce 131.072 conteggi per giro, circa 0,006 mm sulla stessa ruota, e la sua risoluzione non crolla quando la macchina si muove lentamente.
La risoluzione non è precisione. L'errore di interpolazione all'interno dell'encoder, l'eccentricità dell'albero, il disallineamento del giunto e la deriva termica si aggiungono all'errore di posizione effettivamente rilevato dal controller. Chiedete ai fornitori un budget di errore totale anziché una cifra PPR principale e testate un campione sull'albero reale anziché su un dispositivo di laboratorio. Un encoder da 4.096 conteggi montato con 0,1 mm di eccentricità può comportarsi peggio di un'unità da 2.048 conteggi montata in modo pulito.
Interfacce, cavi e il rumore che corrompe il feedback
La compatibilità dell'interfaccia è il punto in cui le decisioni di acquisto si interrompono. Un controller con ingressi da 3,3 V non leggerà in modo affidabile un encoder TTL da 5 V senza spostamento di livello e un encoder ottico può assorbire da 150 a 250 mA da un'alimentazione dimensionata per un sensore Hall. Controllare la frequenza di uscita massima rispetto alla lunghezza del cavo, verificare che l'unità supporti il protocollo assoluto che si intende acquistare e ricordare che i cavi lunghi con elevata capacità arrotondano i fronti veloci finché i conteggi non scompaiono. Il cavo schermato a doppino intrecciato, terminato all'estremità del controller e instradato ad almeno 50 mm di distanza dai cavi di fase del motore, previene la maggior parte di questi problemi.
Il lato controller merita lo stesso controllo. I loop di corrente che funzionano da 10 a 20 kHz non possono utilizzare una risoluzione più fine di quella supportata dal periodo di campionamento e un convertitore che gestisce bene il controllo ad orientamento di campo convertirà un buon feedback in una bassa ondulazione di coppia e una maggiore efficienza nell'intero intervallo di velocità.
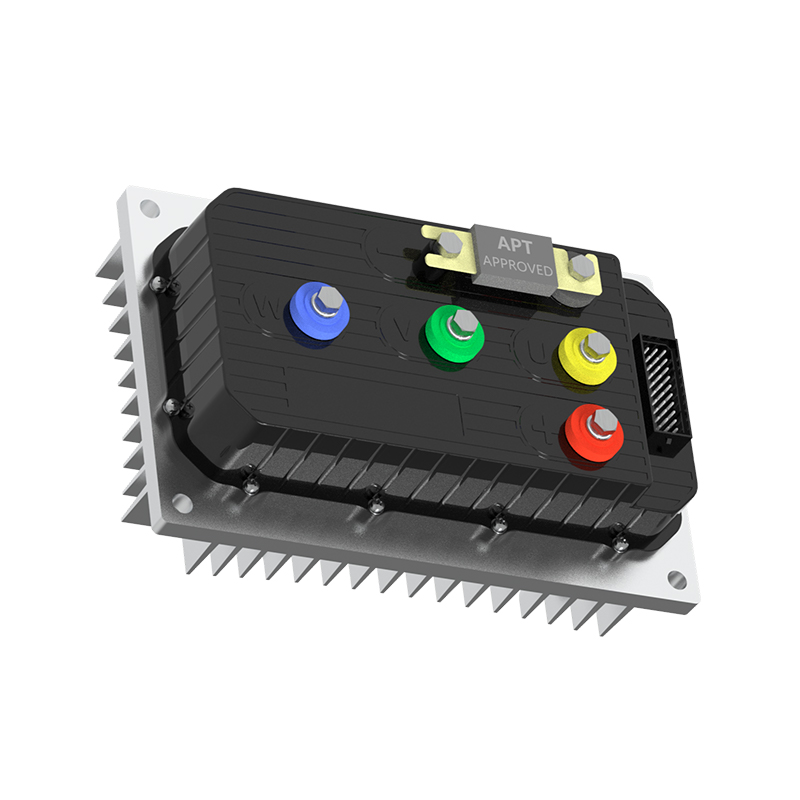
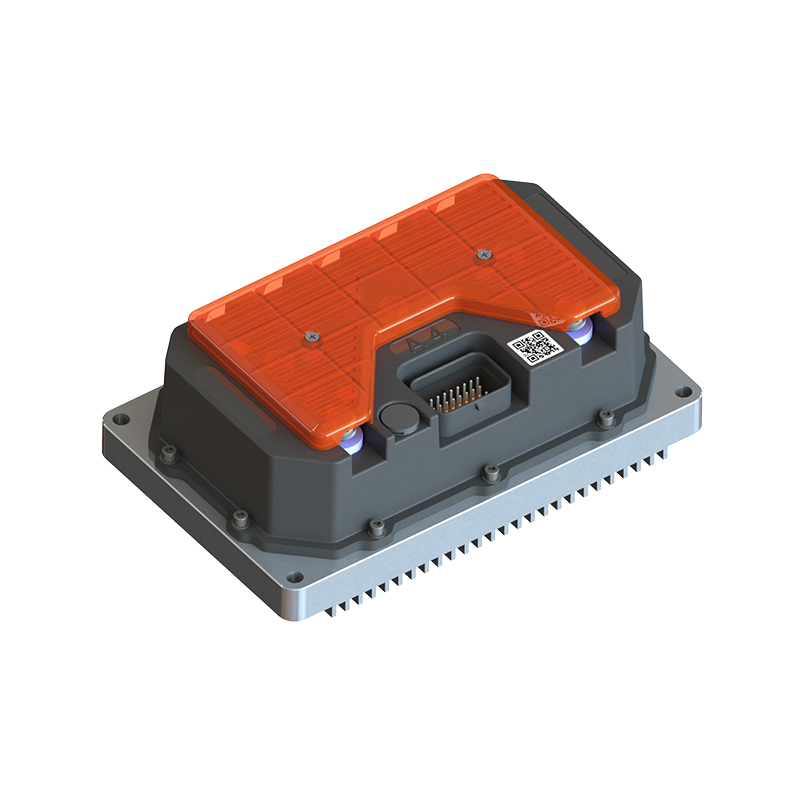
A4 2313 Controller per motori CC brushless ad alta efficienza Per le moto elettriche o i veicoli elettrici, questo controller associa il controllo vettoriale FOC con CANBUS, Bluetooth e feedback Hall o encoder magnetico. Visualizza il prodotto → Adattamento meccanico e ambiente: dove iniziano i guasti sul campo
Gli encoder si guastano sul campo più spesso per ragioni meccaniche che per ragioni elettriche. I tipi magnetici e induttivi tollerano un traferro definito, comunemente da 0,5 a 1,5 mm tra sensore e magnete, ma tale traferro deve sopravvivere all'espansione termica, al gioco dei cuscinetti e agli urti. L'eccentricità dell'albero, il flottaggio assiale e l'eccentricità del mozzo modulano il segnale e il feedback di posizione modulato si manifesta sul veicolo come ondulazione della coppia o oscillazione della velocità. Specificare i limiti di runout sul disegno prima di scegliere il sensore, quindi misurarli sul primo articolo invece di fidarsi della brochure del fornitore.
L’ambiente guida la scelta tecnologica. Gli encoder ottici offrono la risoluzione migliore e la tolleranza minima per polvere, nebbia d'olio e condensa; un alloggiamento IP67 aiuta, ma non ripara una tenuta meccanica usurata. Gli encoder magnetici sopravvivono alla polvere e all'acqua ma si indeboliscono vicino a cavi ad alta corrente o grandi strutture in acciaio. Per i motori fuoribordo e le attrezzature costiere, la nebbia salina e la corrosione galvanica rendono l'IP67 con pressacavi di tipo marino un minimo piuttosto che un punto di forza.
Le applicazioni e ciò che ciascuna richiede
La stessa specifica dell'encoder produce risultati molto diversi a seconda di dove si trova il motore:
- Motociclette e scooter elettrici: la fluidità a bassa velocità e le partenze in salita dominano la prima impressione del cliente, quindi la risoluzione della quadratura e la calibrazione dell'angolo elettrico contano più della precisione alla velocità massima.
- Telaio del robot e veicoli a guida automatizzata: l'errore odometrico si accumula durante un turno, quindi i conteggi per giro moltiplicati per il diametro della ruota determinano il budget pratico per la navigazione.
- Trasmissioni ATV e UTV: fango, attraversamenti d'acqua e vibrazioni spingono la scelta verso un feedback magnetico sigillato con generosa tolleranza del traferro.
- Motori fuoribordo elettrici: la resistenza alla corrosione e l'integrità del cavo determinano la durata, non solo la risoluzione.
Anche l’imballaggio è importante. Le unità centrali integrate posizionano il sensore all'interno dell'alloggiamento del cambio, dove la nebbia d'olio e il calore sono costantemente vicini e dove il sensore non può essere sostituito senza aprire il motore. Questa disposizione premia una revisione meccanica tempestiva e un fornitore che comprende l'intera trasmissione piuttosto che un sensore venduto solo in base alle specifiche.
Motori Mid-Drive B2B per sistemi di trasmissione per bici elettriche Esamina questa categoria B2B di motori a trazione centrale per le opzioni di fabbrica/fornitore, l'abbinamento del controller e il supporto post-vendita relativo ai sistemi di trasmissione integrati per e-bike. Visualizza il prodotto → Una lista di controllo di convalida prima di rilasciare il progetto
La maggior parte dei problemi del codificatore vengono scoperti tardi perché i test si concentrano sulla scheda tecnica piuttosto che sull'assieme. Eseguire questi passaggi prima di approvare una versione di produzione:
- Conferma cosa deve fare la macchina nei primi 200 millisecondi dopo l'accensione e lascia che la risposta decida tra incrementale e assoluto.
- Adatta i livelli di tensione, il protocollo, la corrente di alimentazione e la frequenza massima all'effettivo stadio di ingresso del controller.
- Misurare l'eccentricità dell'albero, l'eccentricità e il traferro del sensore sul primo articolo, non su un dispositivo da banco.
- Eseguire l'assemblaggio nell'intero intervallo di temperature e registrare l'errore di posizione agli estremi.
- Calibrare l'offset dell'angolo elettrico e memorizzarlo per lotto di motore, poiché un lotto disallineato produce ondulazioni di coppia ovunque.
- Verificare il percorso e la schermatura dei cavi in condizioni di rumore condotto e irradiato, con il motore carico e non al minimo.
- Richiedi dati sulla coerenza batch-to-batch e un processo di notifica delle modifiche documentato, poiché una revisione non annunciata del magnete o del disco invalida silenziosamente la calibrazione del firmware.
Un encoder motore non è un componente da acquistare alla fine di un progetto e montarlo successivamente. Decidere innanzitutto il comportamento all'avvio, quindi la risoluzione di cui l'applicazione ha effettivamente bisogno, quindi l'interfaccia e l'involucro meccanico in grado di mantenere tale risoluzione nell'ambiente reale. Verificare l'azionamento combinato su un banco carico e conservare il registro della calibrazione con il lotto del motore.
Shanghai APT Power Technology costruisce controller per motori DC brushless, motori mid-drive e motori hub esattamente attorno a quella sequenza, abbinando il firmware del controller alle caratteristiche del motore anziché vendere l'hardware separatamente. Che l'applicazione riguardi una motocicletta elettrica, il telaio di un robot, un ATV o un fuoribordo elettrico, il feedback sulla posizione rientra nel primo colloquio tecnico, non nella prima richiesta di garanzia.
SUCC:Come funzionano i regolatori elettronici di velocità? All'interno della catena del segnale dell'ESC
Sei interessato a una collaborazione o hai domande?
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved