Algoritmi di controllo motore: spiegazione dei metodi Six-Step, FOC e Sensorless
Una scheda tecnica può dirti che un controller del motore gestisce 48 V e 60 A, ma non ti dirà come suona il motore a velocità di camminata, quanta ondulazione di coppia avvertirà il telaio del tuo robot o se il motore può ancora allontanarsi su una collina ripida. Questi comportamenti sono decisi dall'algoritmo di controllo del motore incorporato nel firmware. Tre famiglie dominano il controllo DC senza spazzole (BLDC) e il controllo dei motori sincroni a magneti permanenti (PMSM): commutazione a sei fasi, controllo ad orientamento di campo (FOC) e metodi di osservazione senza sensori. Per la maggior parte dei nuovi veicoli e programmi di automazione, il FOC con un osservatore sensorless è l'impostazione predefinita, mentre il sei fasi rimane una scelta a basso costo per carichi semplici. Le sezioni seguenti spiegano in che cosa differiscono questi algoritmi e cosa significa tale differenza quando si seleziona un controller.
Cosa fanno effettivamente gli algoritmi di controllo del motore
Ogni algoritmo di controllo motore esegue lo stesso ciclo di base. Legge o stima la posizione del rotore, confronta le correnti di fase misurate con la coppia o la velocità comandate, calcola i vettori di tensione che chiudono tale errore e li applica all'inverter proteggendo allo stesso tempo lo stadio di potenza. L'algoritmo gestisce inoltre velocità di rampa, limiti di corrente, frenatura rigenerativa e rilevamento dei guasti.
La scelta dell'algoritmo stabilisce il limite massimo per la fluidità della coppia, il rumore acustico, l'efficienza e la risposta dinamica. Un microcontrollore potente non può risolvere un circuito di controllo mal strutturato e un semplice algoritmo può far sembrare rozzo un controller altrimenti buono in un'applicazione automobilistica impegnativa.
Le principali famiglie di algoritmi utilizzate oggi
Commutazione a sei fasi (trapezoidale).
La commutazione a sei fasi eccita due delle tre fasi del motore alla volta e passa attraverso sei stati di commutazione. È semplice da implementare, utilizza poco tempo del processore e funziona in modo naturale con i sensori Hall. Lo svantaggio è l'ondulazione della coppia in ciascun punto di commutazione e il rumore udibile a bassa velocità. Il sistema a sei fasi è ancora una scelta ragionevole per pompe, ventole e unità di trazione a basso costo dove la scorrevolezza conta meno del prezzo.
Controllo orientato al campo
Il controllo ad orientamento di campo tratta la corrente dello statore come due componenti indipendenti: uno che produce la coppia e l'altro che controlla il campo magnetico. Dopo le trasformazioni di Clarke e Park, due controller PI regolano questi componenti e la modulazione vettoriale spaziale converte il risultato in tensioni trifase. Il FOC offre una coppia quasi costante, un basso rumore e un'elevata efficienza in tutta la gamma di velocità, anche a motore fermo.
Il FOC richiede più calcoli rispetto ai sei passaggi, ma questo non è più un vincolo con i moderni microcontrollori. È l'impostazione predefinita per motociclette elettriche, azionamenti di robot, fuoribordo marini e la maggior parte delle applicazioni che richiedono una coppia prevedibile.
Osservatori senza sensori
Gli algoritmi sensorless stimano la posizione del rotore da tensioni e correnti misurate anziché da un sensore di posizione separato. Il rilevamento del back-EMF è l'approccio più semplice e funziona ben al di sopra di poche centinaia di giri al minuto. Un osservatore in modalità scorrevole aggiunge robustezza contro gli errori dei parametri e il rumore di misurazione. Un filtro di Kalman esteso fornisce stime accurate in condizioni di disturbo ma necessita di un'attenta messa a punto. L'iniezione ad alta frequenza eccita la salienza magnetica del motore e fornisce informazioni sulla posizione a velocità zero e molto bassa.
Il compromesso pratico è tra costo, capacità a bassa velocità e reiezione dei disturbi. La rimozione dei sensori Hall e del cablaggio dell'encoder riduce i costi e migliora l'affidabilità, ma solo se il ciclo di lavoro consente allo stimatore di svolgere il proprio lavoro.
Controllo scalare V/Hz
Il controllo scalare mantiene un rapporto fisso tra tensione e frequenza e viene utilizzato principalmente con motori a induzione CA. È semplice e non necessita di feedback di posizione, ma la sua risposta di coppia è debole. Appare meno spesso nelle trasmissioni di veicoli compatti perché tali sistemi utilizzano motori BLDC o PMSM, dove FOC o sei fasi producono risultati migliori.
Confronto degli algoritmi per applicazione
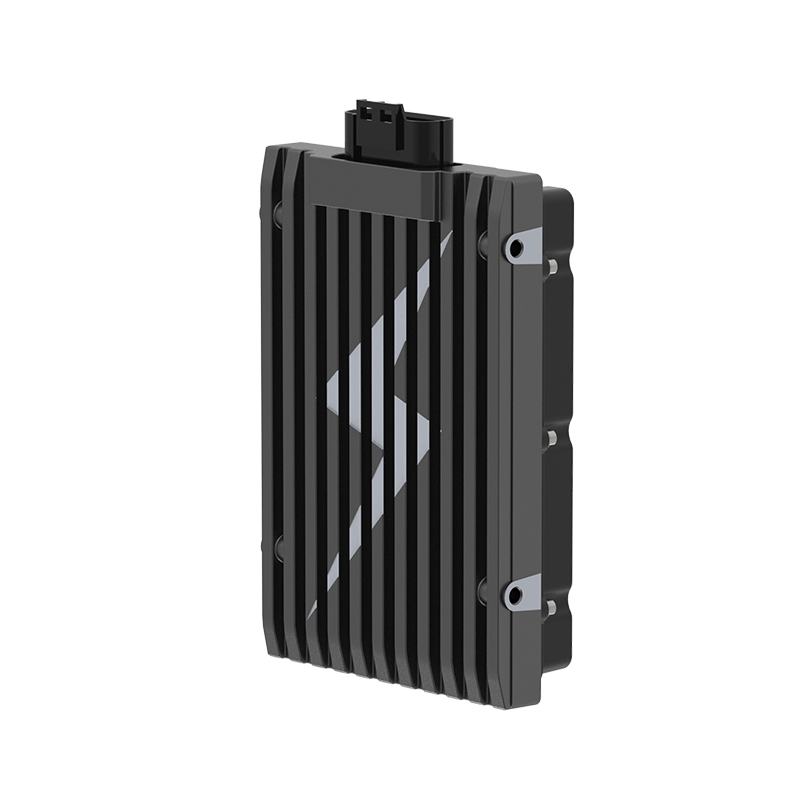
Cicli di lavoro diversi favoriscono algoritmi diversi. Una motocicletta elettrica trascorre la maggior parte del suo tempo al di sopra di poche centinaia di giri al minuto, quindi il FOC senza sensori con stima del back-EMF riduce i costi senza compromettere le prestazioni di crociera; le partenze in salita e le manovre a bassa velocità spingono i progettisti verso i sensori Hall. Il telaio di un robot deve avanzare e retrocedere con precisione, il che richiede un sensore di posizione o un'iniezione ad alta frequenza. Quando la piattaforma è un robot di consegna o una base di manipolazione mobile, a Controller per motore DC brushless a risposta rapida può fare la differenza tra un'unità che sembra lenta e una che segue immediatamente il comando.
 R5 Fornitori di controller per motori CC senza spazzole a risposta rapida, fabbrica - Shanghai APT APT è fornitore di controller per motori DC senza spazzole a risposta rapida R5 e fabbrica all'ingrosso di controller per motori DC senza spazzole a risposta rapida R5 in C... Visualizza il prodotto →
Un fuoribordo marino funziona a velocità costante per ore, quindi l'efficienza e la stabilità termica contano più della risposta transitoria. Un ATV o UTV vede improvvisi cambiamenti di carico su terreni accidentati, il che favorisce un osservatore robusto e un ampio margine di corrente. La tabella seguente riassume i compromessi più comuni.
| Algoritmo | Feedback sulla posizione | Ondulazione della coppia | Comportamento a bassa velocità | Applicazioni più adatte |
|---|---|---|---|---|
| Commutazione a sei fasi | Sensori di Hall | Moderato | Accettabile con sensori | Pompe, ventilatori, trazione a basso costo |
| FO con sensori | Hall o codificatore | Molto basso | Eccellente | Moto elettriche, robot, marine |
| FOC senza sensore (back-EMF) | Tensione e corrente | Basso | Scarso al di sotto della velocità minima | E-bike, trazioni ad alta velocità |
| FO senza sensore (SMO/EKF) | Tensione e corrente | Basso | Buono, ma personalizzabile | ATV, UTV, azionamenti industriali |
| Iniezione ad alta frequenza | Risposta attuale | Basso | Eccellente at standstill | Robot, compiti simili ai servo |
| V/Hz scalare | Nessuno | Alto | Non adatto | Motori a induzione CA |
Considera la tabella come un punto di partenza, non come un verdetto. Un controllore ben progettato può ridurre molte di queste lacune perché il suo circuito di corrente e l’osservatore sono sintonizzati insieme. Questo è il motivo per cui l'esperienza del fornitore del controller con i cicli di lavoro effettivi del veicolo è importante tanto quanto il nome dell'algoritmo sulla scheda tecnica.
In che modo la scelta dell'algoritmo influisce sulla selezione del controller
Poiché l'algoritmo risiede nel software integrato, hardware e firmware devono essere progettati insieme. Il parallelo MOSFET determina la distribuzione uniforme della corrente tra le fasi. La precisione del rilevamento della corrente costituisce la base per il circuito di corrente FOC. La forza dell'azionamento del gate influisce sulle perdite di commutazione e sulle interferenze elettromagnetiche. La progettazione termica decide per quanto tempo il controller può mantenere la coppia di picco. Un controller con un buon silicio ma un firmware scarsamente sintonizzato mostrerà ondulazioni e rumore della coppia; un controller con firmware eccellente ma con rilevamento di corrente debole scatterà o declasserà. Questo è il motivo per cui ora viene posta così tanta attenzione ingegneristica il ruolo del software nel moderno controllo motorio .
La stessa logica si applica al motore stesso. La resistenza statorica, l'induttanza di fase e la costante back-EMF definiscono ciò che il controller può e non può fare. Un controller valutato per 60 A non farà funzionare in modo efficiente un motore scarsamente accoppiato e una regolazione FOC aggressiva può surriscaldare un motore con una massa termica bassa. La richiesta di un abbinamento motore-controller convalidato è parte del processo di acquisto, non un ripensamento.
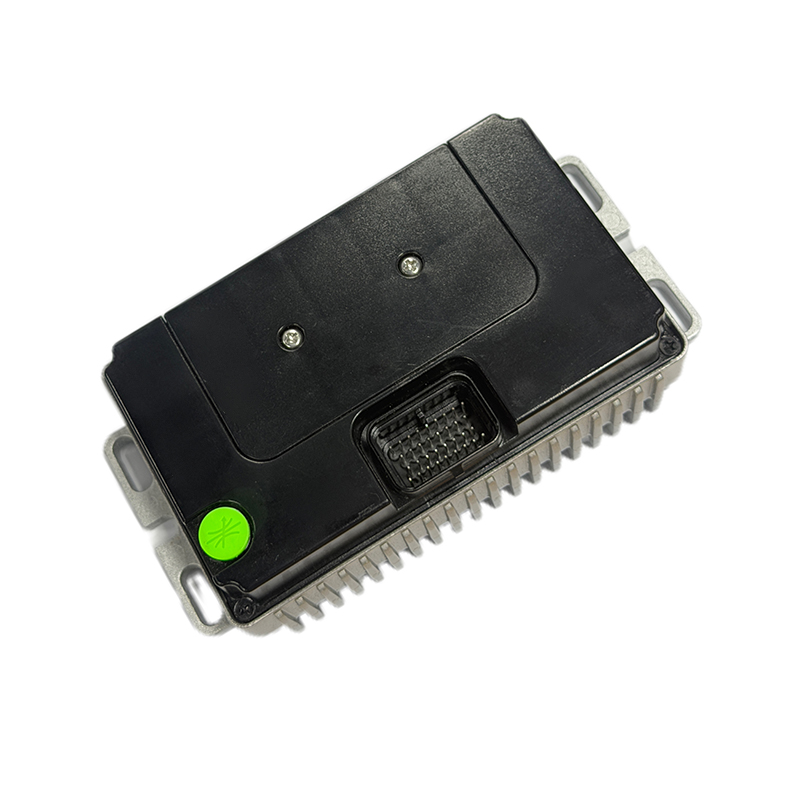
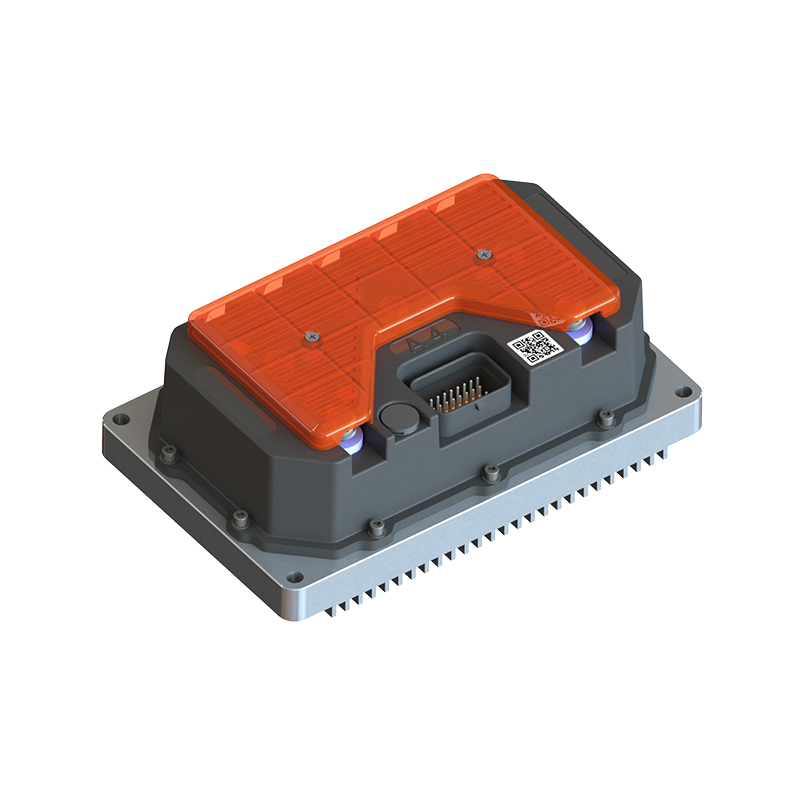
Dal punto di vista hardware, il Controller motore ad alte prestazioni serie T associa il firmware FOC ad ampio voltaggio con uno stadio di potenza destinato a motociclette elettriche, ATV elettrici e fuoribordo elettrici. Sono un esempio di progetto in cui l'algoritmo di controllo e l'inverter sono stati sviluppati nella stessa casa, quindi il firmware conosce i limiti dell'hardware.
 Fornitori di controllori motore ad alte prestazioni serie T, fabbrica APT - Fabbrica di controllori per motori sincroni a magneti permanenti T300 T400 T500 T720 T1000 T1400 T1800, controllo motori ad alte prestazioni serie T... Visualizza il prodotto →
Criteri pratici di valutazione per i controllori di motori
Quando confronti i controller, guarda dietro il numero della corrente di picco. I seguenti punti separano un controllore che lavora su carta da uno che lavora su strada.
- Conferma quale algoritmo viene effettivamente eseguito dal firmware. Alcuni controller a basso costo pubblicizzano il FOC ma passano al six-step ad alta velocità per nascondere i limiti di calcolo.
- Verificare se l'implementazione FOC è sensorless, basata su Hall o commutabile. Il sistema sensorless riduce il cablaggio ma potrebbe avere difficoltà a velocità molto basse senza iniezione ad alta frequenza.
- Chiedi come è sintonizzato il ciclo corrente. I motori con induttanza di fase diversa richiedono guadagni diversi e la sintonizzazione automatica consente di risparmiare ore durante la messa a punto.
- Esaminare il comportamento in sovraccarico, compresi la limitazione di corrente, il declassamento termico e il ripristino in caso di guasto. Questi dettagli decidono se il veicolo si ferma in sicurezza o incaglia il conducente.
- Considera il rumore acustico. Se il prodotto è una motocicletta elettrica o un robot per le consegne che opera vicino alle persone, il rumore è un punto di forza. Il Controller per motore DC brushless ultra silenzioso
 A6 Controller motore DC brushless ultra silenzioso Fornitori, Fabbrica - Shanghai APT P APT è un fornitore di controller per motori DC senza spazzole ultrasilenzioso A6 e una fabbrica all'ingrosso di controller per motori DC senza spazzole A6 ultrasilenzioso in Cina... Visualizza il prodotto → è un esempio pratico di un design orientato sinusoidale che mantiene basso il rumore di commutazione.
Gli algoritmi di controllo del motore non dovrebbero essere scelti solo da uno schema a blocchi. Imposta prima il ciclo di lavoro, l'intervallo di velocità, il budget di rumore e i requisiti di bassa velocità del tuo veicolo, quindi confronta i controller con tali obiettivi. Il sistema a sei fasi è perfettamente adeguato per un ventilatore, il FOC è il giusto punto di partenza per la maggior parte delle applicazioni di trazione e gli osservatori sensorless sono uno strumento di risparmio sui costi quando la gamma di velocità lo consente. Il controller migliore è quello il cui algoritmo, stadio di potenza e supporto dell'applicazione corrispondono al profilo operativo reale del tuo prodotto.
SUCC:Spiegazione del controllo di coppia: una guida pratica per la selezione del controller per motori BLDC
Sei interessato a una collaborazione o hai domande?
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved