Spiegazione del controllo di coppia: una guida pratica per la selezione del controller per motori BLDC
Immaginate una motocicletta elettrica che mantiene la posizione su una rampa ripida mentre trasporta un passeggero. Un controller di velocità mantiene una velocità target bassa, ma un piccolo colpo dell'acceleratore può trasformare un lancio controllato in uno strappo violento. Ora immagina un robot per le consegne che attraversa una porta leggermente troppo stretta. Se il controller continua a spingere a piena corrente, il cambio assorbe l'impatto. Entrambe le situazioni vengono risolte dal controllo di coppia, la modalità operativa che regola la forza di rotazione prodotta da un motore anziché la sua velocità o posizione.
Questo articolo è scritto per ingegneri e team di progetto OEM che stanno valutando controller di motori brushless per motociclette elettriche, telai di robot, ATV elettrici, UTV e motori fuoribordo. Spiegheremo cosa significa effettivamente il controllo della coppia in un azionamento BLDC o PMSM, come il controller lo ottiene e quali specifiche determinano se la coppia risulta fluida e reattiva nel funzionamento reale.
Cosa significa realmente il controllo della coppia
Il controllo della coppia regola la corrente erogata al motore in modo che la coppia dell'albero segua il comando dato dal ciclista, dal conducente o dal controller di movimento. Non mantiene una velocità target. Non mantiene la posizione del rotore. Il motore produce semplicemente la velocità risultante dalla coppia applicata e dal carico attaccato all'albero.
Un semplice confronto aiuta. Quando spingi un carrello a mano, le tue braccia applicano forza e il carrello si muove a qualunque velocità tale forza produca contro la resistenza al rotolamento e la pendenza. Le tue braccia stanno eseguendo il controllo della coppia. Se invece bloccassi la velocità del carrello, quello sarebbe il controllo della velocità.
| Modalità di controllo | Variabile regolamentata | Sorgente di comando tipica | Casi d'uso primari |
|---|---|---|---|
| Controllo della velocità | Giri motore | Acceleratore, potenziometro, setpoint CAN | Funzionamento in crociera, trasportatori, ventilatori, pompe |
| Controllo della posizione | Angolo del rotore | Feedback dell'encoder, impulsi di passo o di direzione | Sterzo, valvole, giunti robotici |
| Controllo della coppia | Corrente del motore e quindi coppia | Ingresso analogico, comando di coppia CAN, pedale | Trazione, tensionamento, movimento limitato dalla forza |
Il controllo della coppia è anche una funzione protettiva. Un controller programmato per fornire non più di 15 Nm semplicemente non produrrà 20 Nm, anche se il conducente lo richiede. Lo slittamento delle ruote su ghiaia, un attuatore bloccato o un cuscinetto parzialmente grippato non si traducono più direttamente in stress sulla trasmissione. Questo è il motivo per cui la limitazione della coppia viene spesso utilizzata come funzione di sicurezza nei sistemi di movimento.
Come un controller brushless fornisce una coppia controllata
In un motore CC senza spazzole o in un motore sincrono a magnete permanente, la coppia è proporzionale alla corrente di armatura nell'asse di quadratura. Il controllo della coppia è quindi un controllo della corrente. Un controller ben progettato misura le correnti di fase, confronta il componente che produce la coppia con il comando di coppia e regola lo schema di commutazione dell'inverter per ridurre l'errore. Questo circuito di corrente interno è il luogo in cui risiede effettivamente il controllo della coppia.
Controllo ad orientamento di campo e anello di corrente
Il controllo ad orientamento di campo, comunemente chiamato FOC, trasforma le correnti trifase misurate in due componenti in un sistema di riferimento rotante: una componente magnetizzante sull'asse d e una componente che produce coppia sull'asse q. Il controller comanda alla corrente dell'asse q di corrispondere alla coppia richiesta e mantiene la corrente dell'asse d vicino allo zero per un PMSM a montaggio superficiale. La larghezza di banda di questo anello di corrente determina la rapidità con cui avvengono le correzioni di coppia. Un loop aggiornato da 10 a 20 kHz reagisce ai cambiamenti di carico in pochi millisecondi, che è la differenza tra un movimento lento e stabile e un movimento balbettante a bassa velocità. Il FOC è una ragione centrale La tecnologia dei motori sincroni a magneti permanenti continua a migliorare per applicazioni di trazione: lo stesso hardware offre una coppia più fluida, una maggiore efficienza e una frenata rigenerativa attraverso le sole modifiche del software.
Feedback del sensore e funzionamento senza sensore
La qualità del controllo della coppia dipende fortemente dal feedback della posizione del rotore. I sensori Hall forniscono una risoluzione grossolana di 60 gradi, sufficiente per la commutazione trapezoidale ma non per una coppia uniforme a bassa velocità. Encoder e risolutori forniscono un angolo del rotore continuo, consentendo al FOC di mantenere una coppia precisa anche in prossimità di arresti. Gli algoritmi sensorless stimano la posizione del rotore dalla back-EMF, il che elimina il costo del sensore ma non può mantenere la coppia completa a velocità zero dove non esiste back-EMF. Molte unità di produzione utilizzano una strategia ibrida: avviamento basato su sensori e funzionamento senza sensori al di sopra di poche centinaia di giri al minuto.
Il rilevamento della corrente di fase è altrettanto importante. I resistori di shunt low-side sono economici ma sensibili al rumore; i sensori di fase integrati costano di più e forniscono misurazioni più pulite a basse correnti. La frequenza di campionamento e il filtraggio del segnale di corrente impostano l'ondulazione pratica della coppia osservata sull'albero, pertanto i dati di coppia in una scheda tecnica dovrebbero essere letti insieme all'architettura di rilevamento utilizzata nel controller.
Perché il controllo della coppia è importante nelle applicazioni reali
Il controllo della coppia modifica il comportamento misurabile in tutte le principali categorie di applicazioni nella mobilità elettrica e nella robotica.
- Moto elettriche. Partenze controllate sui pendii, prevenzione dello slittamento delle ruote sull'asfalto bagnato e frenata rigenerativa che applica una coppia negativa su una rampa regolare. Senza limiti di coppia, il motore può attivarsi violentemente quando il pilota gira l'acceleratore.
- Telaio del robot. La limitazione della coppia protegge ingranaggi e motori durante le collisioni. Quando un robot mobile autonomo si imbatte in un ostacolo imprevisto, il controller limita la corrente invece di fornire piena potenza al sistema di trasmissione.
- ATV e UTV elettrici. La scansione a bassa velocità su terreni irregolari richiede un'erogazione precisa a bassa coppia. Un sistema a velocità controllata tende ad attivarsi quando le ruote perdono e riacquistano aderenza.
- Motori fuoribordo elettrici. La spinta costante contro corrente e vento richiede che il controller risponda alle variazioni di carico più velocemente di quanto possa fare un circuito di velocità.
Il adattamento multi-scenario dei prodotti di azionamento del motore riflette esattamente questa esigenza: una piattaforma di controllo deve gestire un'ampia gamma di comandi di coppia, dalle piccole ruote dei robot alle grandi trasmissioni ATV.
Specifiche chiave che determinano la qualità della coppia
Quando si acquista un controller per un'applicazione sensibile alla coppia, la corrente nominale continua e la corrente di picco sono solo il punto di partenza. Le seguenti specifiche hanno un'influenza enorme sul comportamento della coppia.
- Frequenza di aggiornamento del loop corrente. Una frequenza di aggiornamento più elevata, tipicamente da 10 a 20 kHz, riduce il ritardo tra la modifica del comando di coppia e la variazione effettiva della coppia sull'albero.
- Frequenza PWM. Una frequenza di commutazione più elevata riduce l'ondulazione di corrente e il rumore udibile ma aumenta le perdite di commutazione. I controller mirati al funzionamento silenzioso scelgono una frequenza che bilanci entrambi.
- Risoluzione del rilevamento di corrente e rumore. Il smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Ondulazione della coppia. La bassa ondulazione della coppia mantiene la rotazione fluida a bassa velocità, il che è importante per i giunti e le eliche del robot.
- Capacità di sovraccarico. I picchi di coppia transitori per le partenze in salita e la gestione degli ostacoli solitamente superano la valutazione continua. Confrontare la curva di sovraccarico con il ciclo di lavoro reale.
- Ilrmal behaviour. La coppia sostenuta è impostata dal design termico del controller. Un controller che accelera in anticipo ridurrà silenziosamente la coppia disponibile durante il funzionamento prolungato.
La qualità dei componenti conta oltre i numeri. Un azionamento a coppia controllata commuta la corrente di fase centinaia di volte al secondo e qualsiasi resistenza intermittente nei connettori o nei giunti di saldatura appare come un rumore di misurazione della corrente che diventa vibrazione della coppia. Questo è il motivo per cui la qualità dei materiali dell'hardware è una specifica tecnica legittima, non solo un'affermazione di marketing.
Vale anche la pena verificare i dati relativi all'ondulazione della coppia riportati nella scheda tecnica con il motore reale durante il test del prototipo. I produttori misurano l'ondulazione della coppia in condizioni controllate che potrebbero non corrispondere a un telaio di produzione, a una specifica induttanza dell'avvolgimento o alla frequenza PWM che un progetto prevede di utilizzare. Un breve test al banco che registra la coppia a diversi punti di velocità rivelerà la maggior parte dei problemi che in seguito diventeranno reclami sul campo.
Abbinamento del controller al motore e al ciclo di lavoro
Le prestazioni del controllo di coppia sono una proprietà del sistema, non una proprietà isolata del controller. Il circuito di corrente è sintonizzato sull'induttanza e sulla resistenza dell'avvolgimento del motore. Collega lo stesso controller a un motore con parametri diversi e la risposta della coppia può diventare oscillatoria o lenta. Questo è il motivo per cui l'abbinamento del controller e del motore come parte della progettazione del sistema è più importante della selezione di uno dei due componenti da solo.
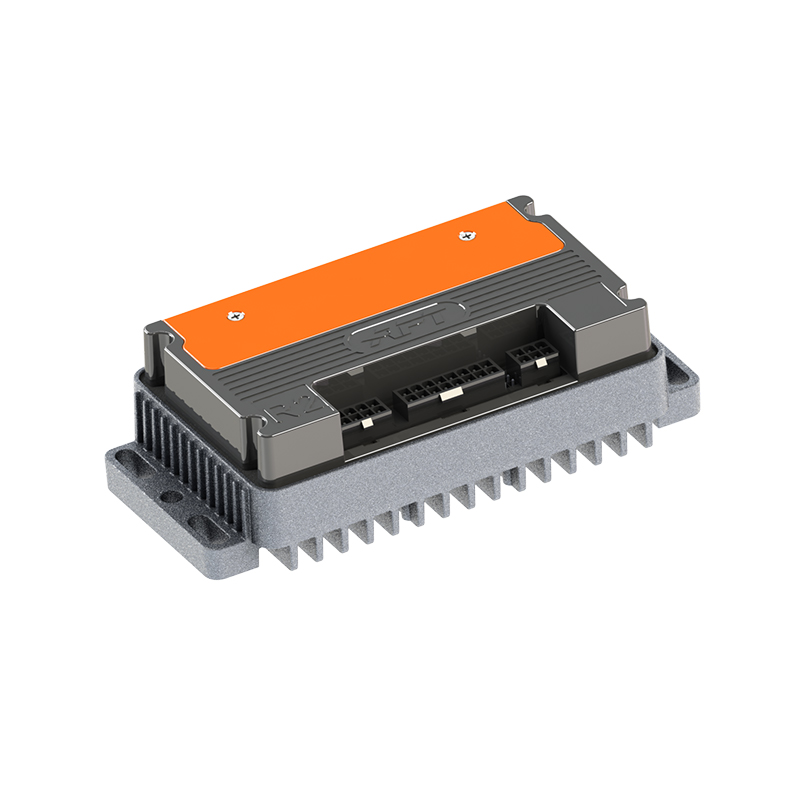
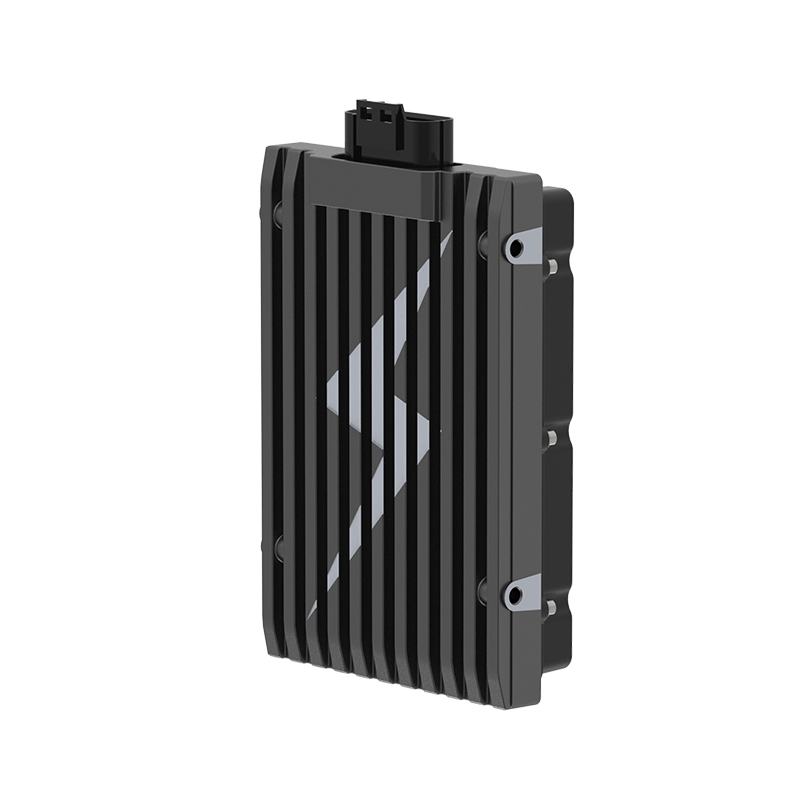
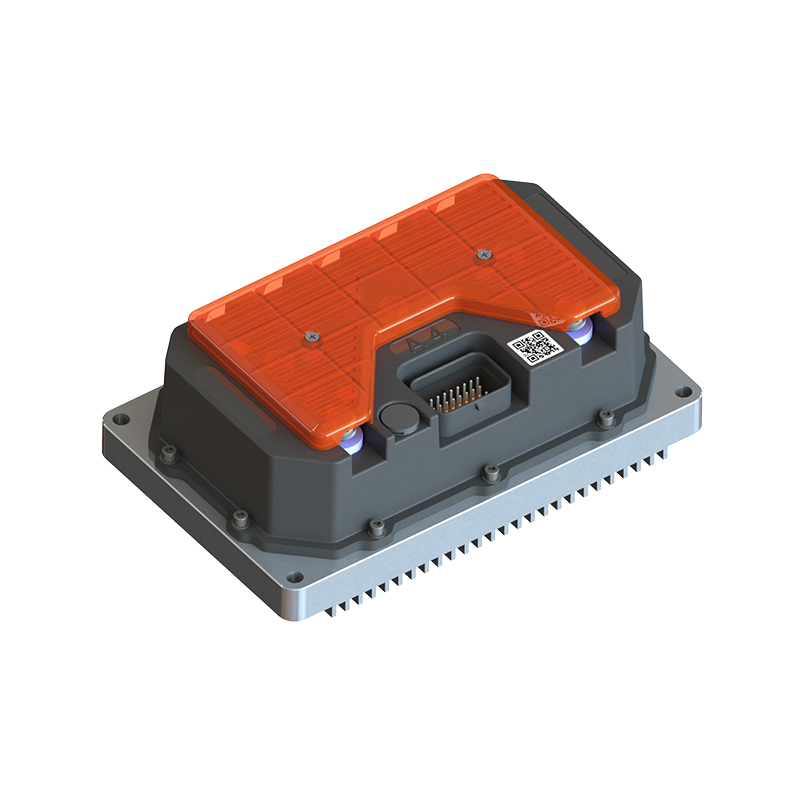
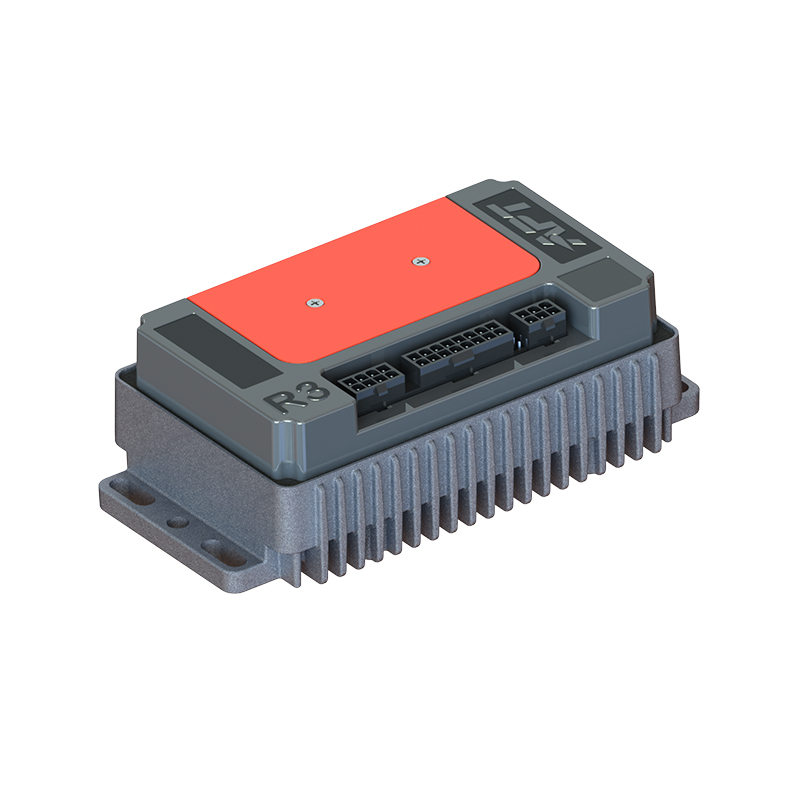
Per le applicazioni che richiedono una risposta di coppia rapida, il Controller motore DC brushless a risposta rapida R5-2215 è progettato per ridurre al minimo il ritardo tra il comando di coppia e la coppia meccanica dell'albero. Per le piattaforme sensibili all'efficienza come le motociclette elettriche urbane, il Controller per motore CC brushless ad alta efficienza A4-2313 mantiene la coppia con precisione riducendo le perdite elettriche. Per le architetture ad alta tensione e alta potenza con richieste di coppia dinamica, il Controller motore ad alte prestazioni serie T copre l'ambito più ampio richiesto in genere da ATV, UTV e piattaforme robotiche più grandi.
 Fornitori di controllori motore ad alte prestazioni serie T, fabbrica APT - Fabbrica di controllori per motori sincroni a magneti permanenti T300 T400 T500 T720 T1000 T1400 T1800, controllo motori ad alte prestazioni serie T... Visualizza il prodotto →
 Fornitori di controller per motori CC senza spazzole ad alta efficienza A4, fabbrica - Shanghai A APT è fornitore di controller per motori CC senza spazzole ad alta efficienza A4 e fabbrica all'ingrosso di controller per motori CC senza spazzole ad alta efficienza A4 ... Visualizza il prodotto →
 R5 Fornitori di controller per motori CC senza spazzole a risposta rapida, fabbrica - Shanghai APT APT è fornitore di controller per motori CC senza spazzole a risposta rapida R5 e fabbrica all'ingrosso di controller per motori CC senza spazzole a risposta rapida R5 in C... Visualizza il prodotto →
In questo caso il software gioca un ruolo centrale. La modellazione della rampa di coppia, la regolazione del circuito di corrente e il comportamento in caso di guasto sono configurati nel firmware, quindi lo stesso hardware può essere regolato per una bici elettrica da carico, una sedia a rotelle o una guida nautica. Lo spostamento della gestione della coppia nel software è uno dei temi di un articolo dettagliato su il ruolo del software nei moderni controllori motore .
Conclusione
Il controllo della coppia non è un singolo componente o algoritmo. Funziona attraverso la catena di rilevamento della corrente, il feedback della posizione del rotore, il firmware del circuito di corrente, lo stadio dell'inverter e la qualità del connettore fisico. Per gli OEM che costruiscono veicoli elettrici e macchine mobili, la capacità di regolare la coppia in modo fluido determina se il prodotto risulta prevedibile e raffinato sotto carichi reali. La valutazione della larghezza di banda dell'anello di corrente, dell'ondulazione della coppia, del comportamento di sovraccarico e della configurabilità del software durante la fase di selezione del controller è il modo più diretto per evitare la riprogettazione della guidabilità più avanti nel progetto.
SUCC:Spiegazione della forza elettromotrice: come i campi elettromagnetici modellano la progettazione del controller del motore
Sei interessato a una collaborazione o hai domande?
Come Produttori di controller per motori sincroni a magneti permanenti personalizzati e Fornitori di controller per motori a magneti permanenti in Cina, Concentrandosi sul controllo dell'azionamento del magnete permanente motori sincroni, forniamo un servizio sicuro e sufficiente fonte di energia per l’elettrificazione dei veicoli da viaggio.
- [email protected]
- +86-170 9191 9800
- Stanza 123A, No. 1000 Ziyue Road, distretto di Minhang, Shanghai, Cina
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved